LidarSIM 多 LiDAR 感知仿真与评价平台
LidarSIM — Multi-LiDAR Simulation & Evaluation
LidarSIM 面向动态交通场景,基于 GPU 并行 ray-casting 仿真多路 路侧 / 车载 LiDAR 点云,提供物理真实感的扫描时序运动伪影 (rolling shutter)、强度衰减(反射率 × 入射角 × 大气消光)、 雨/雪天气杂波、漏检模型等功能,内置完整的协同感知评估链路。
LidarSIM targets dynamic traffic scenarios. It simulates multi-roadside / on-board LiDAR point clouds via GPU-parallel ray-casting with physically accurate scanning-order motion artefacts (rolling shutter), intensity attenuation (reflectance × incidence × atmospheric loss), rain/snow clutter and dropout — plus a built-in cooperative-perception evaluation pipeline.
输入
Input
- • 轨迹文件(Vissim / SUMO 格式)
- • 道路环境点云(PLY / H5 含语义)
- • 车辆三维模型(STL / PLY / OBJ)
- • Vehicle trajectories (Vissim / SUMO formats)
- • Environment point cloud (PLY / H5 with semantics)
- • Vehicle 3D mesh library (STL / PLY / OBJ)
核心能力
Capabilities
功能模块
Functional Modules
① LiDAR 仿真
① LiDAR Simulation
多类型 LiDAR 预设 · 雨雪天气 · 车路协同 · Ego 视角
Multi-type presets · weather · V2X · ego view
多类型路侧 LiDAR 仿真
Multi-type roadside LiDAR
雨雪天气仿真
Rain / snow weather simulation
车路协同感知 (V2X)
Vehicle–road cooperative perception (V2X)
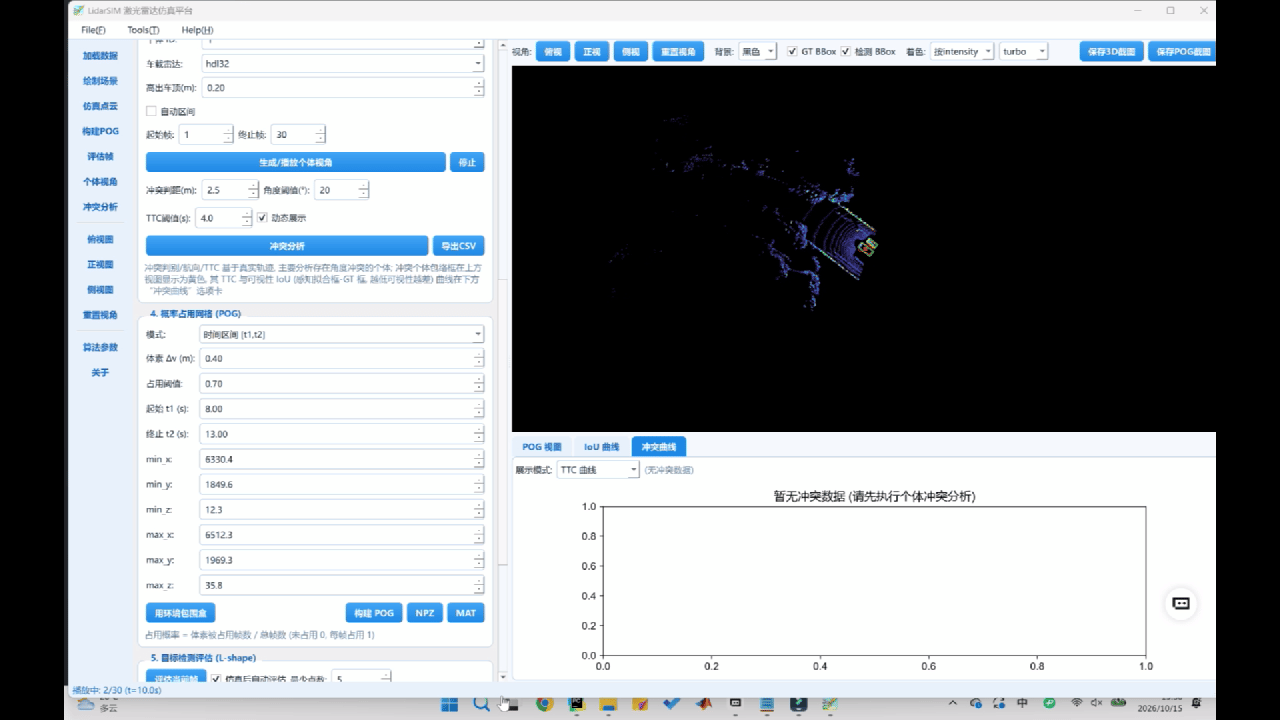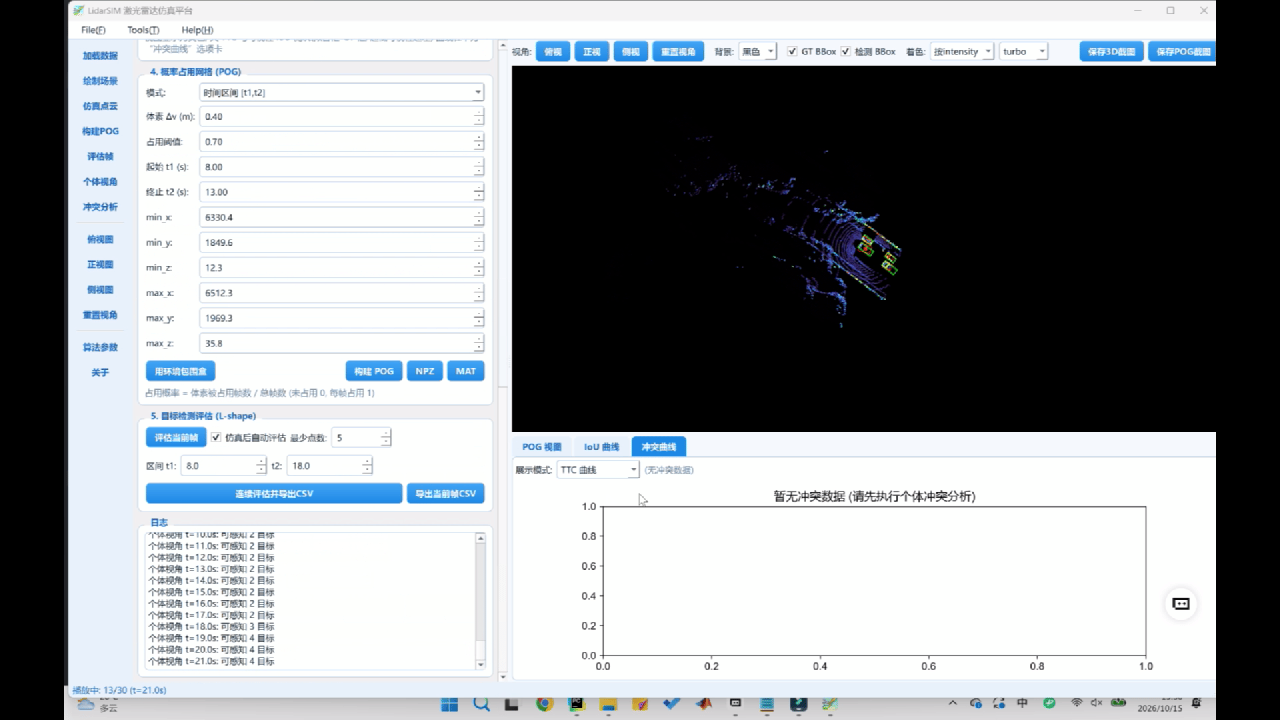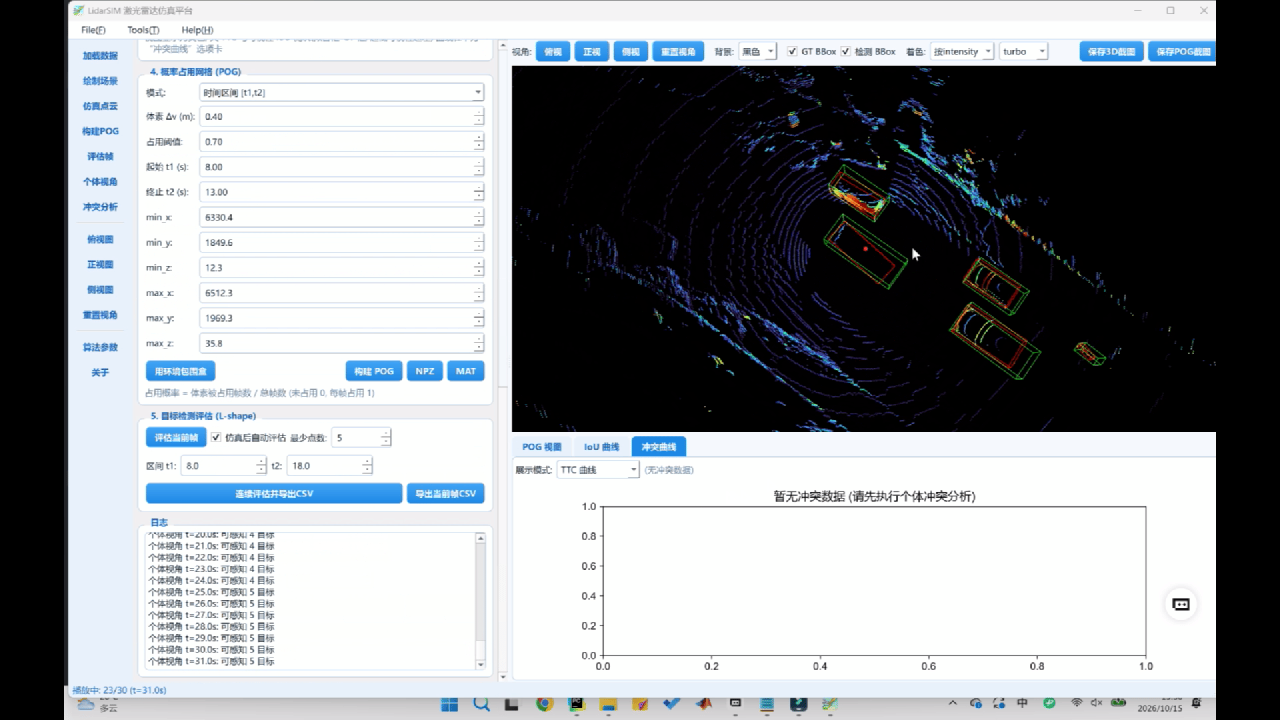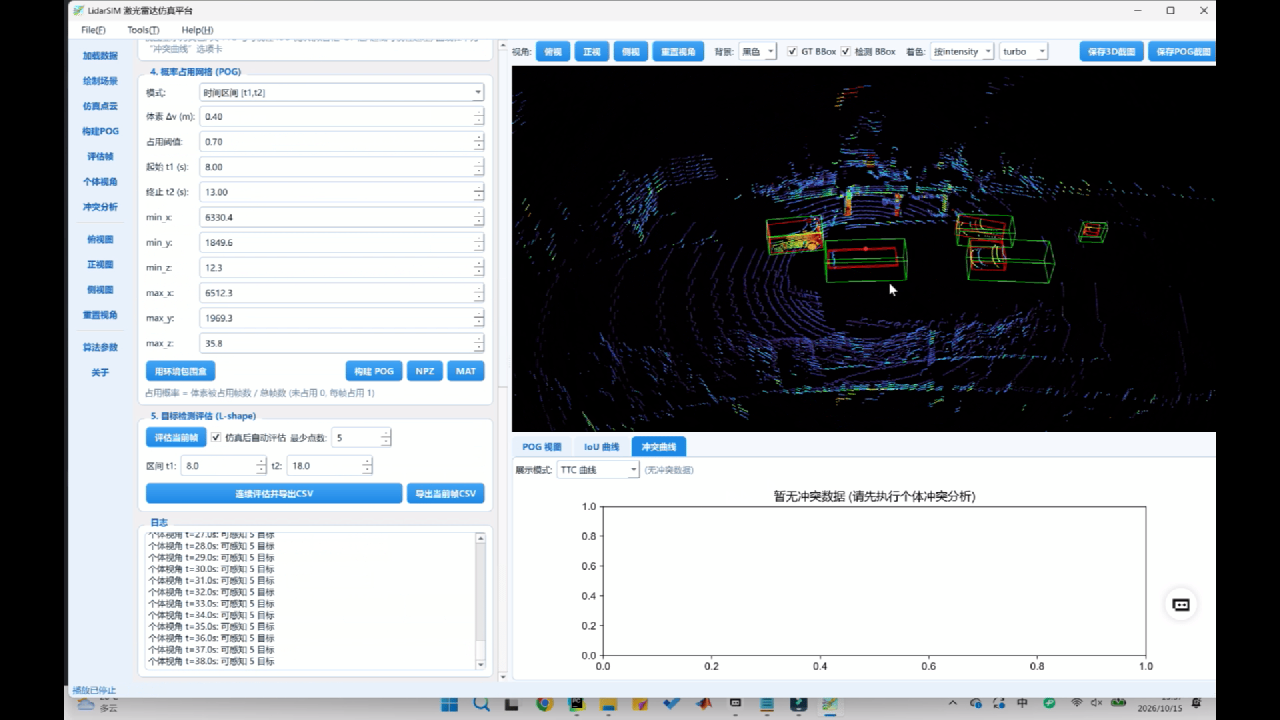
单车 Ego 视角仿真
Ego-vehicle simulation
多 LiDAR 差异化布设展示
Multi-LiDAR placement comparison
② 感知性能评价
② Perception Evaluation
L-shape 检测 · IoU / Dev / Comp · 分类型评估 · CSV 导出
L-shape · IoU / Dev / Comp · per-vType breakdown · CSV
评价结果输出演示
Evaluation workflow
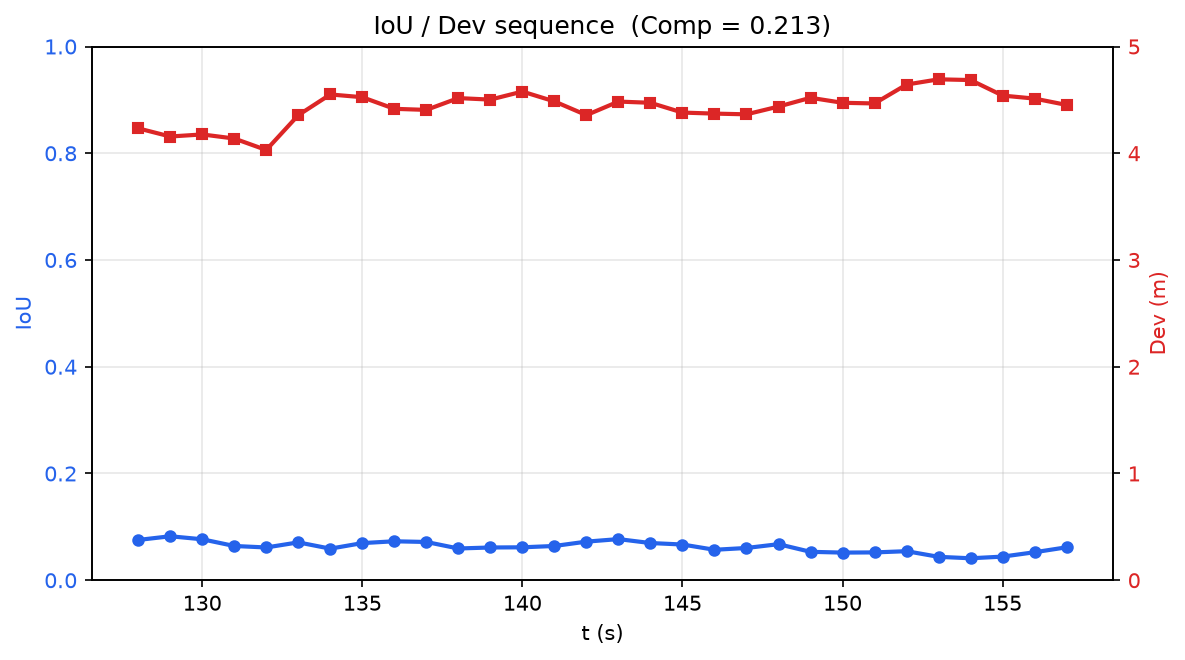
IoU / Dev / Comp 数据展示(CSV)
IoU / Dev / Comp time series (CSV)
③ 概率占用网格 (POG)
③ Probabilistic Occupancy Grid
逐帧占用平均 · 观测掩码 · BEV / 3D 可视化 · NPZ / MAT 导出
Per-frame occupancy · observation mask · BEV/3D · NPZ/MAT export
POG 动态构建过程
POG construction over time
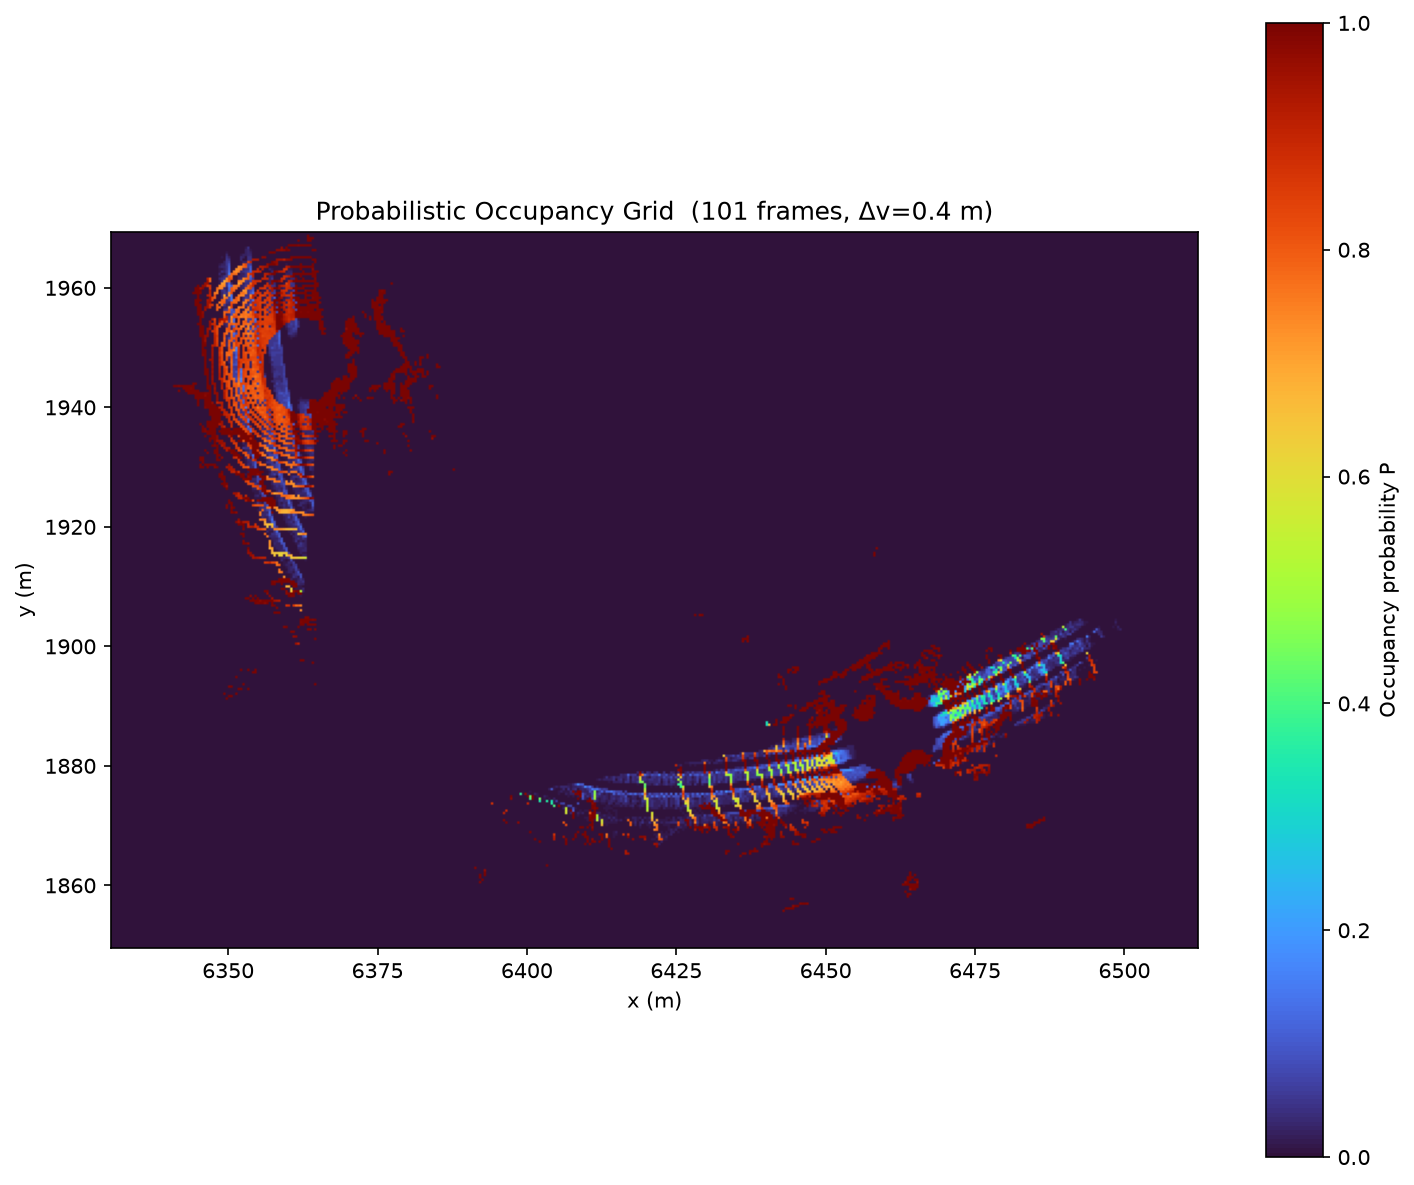
POG 结果可视化
POG visualization (BEV)
标注数据导出 (OpenCOOD)
Annotation Export for OpenCOOD
为支持协同感知模型训练,指定起止帧后,LidarSIM 支持导出 OpenCOOD 框架(OPV2V 格式)下的标注数据: 每帧生成协同感知点云与 GT BBox,自动按场景编号归档, 可直接用于多车辆协同感知模型训练。
To support cooperative-perception training, LidarSIM exports OpenCOOD-format (OPV2V) annotations given a frame range. Each frame produces cooperative point clouds and GT BBoxes, organised per scene and ready to plug into multi-vehicle cooperative-perception pipelines.