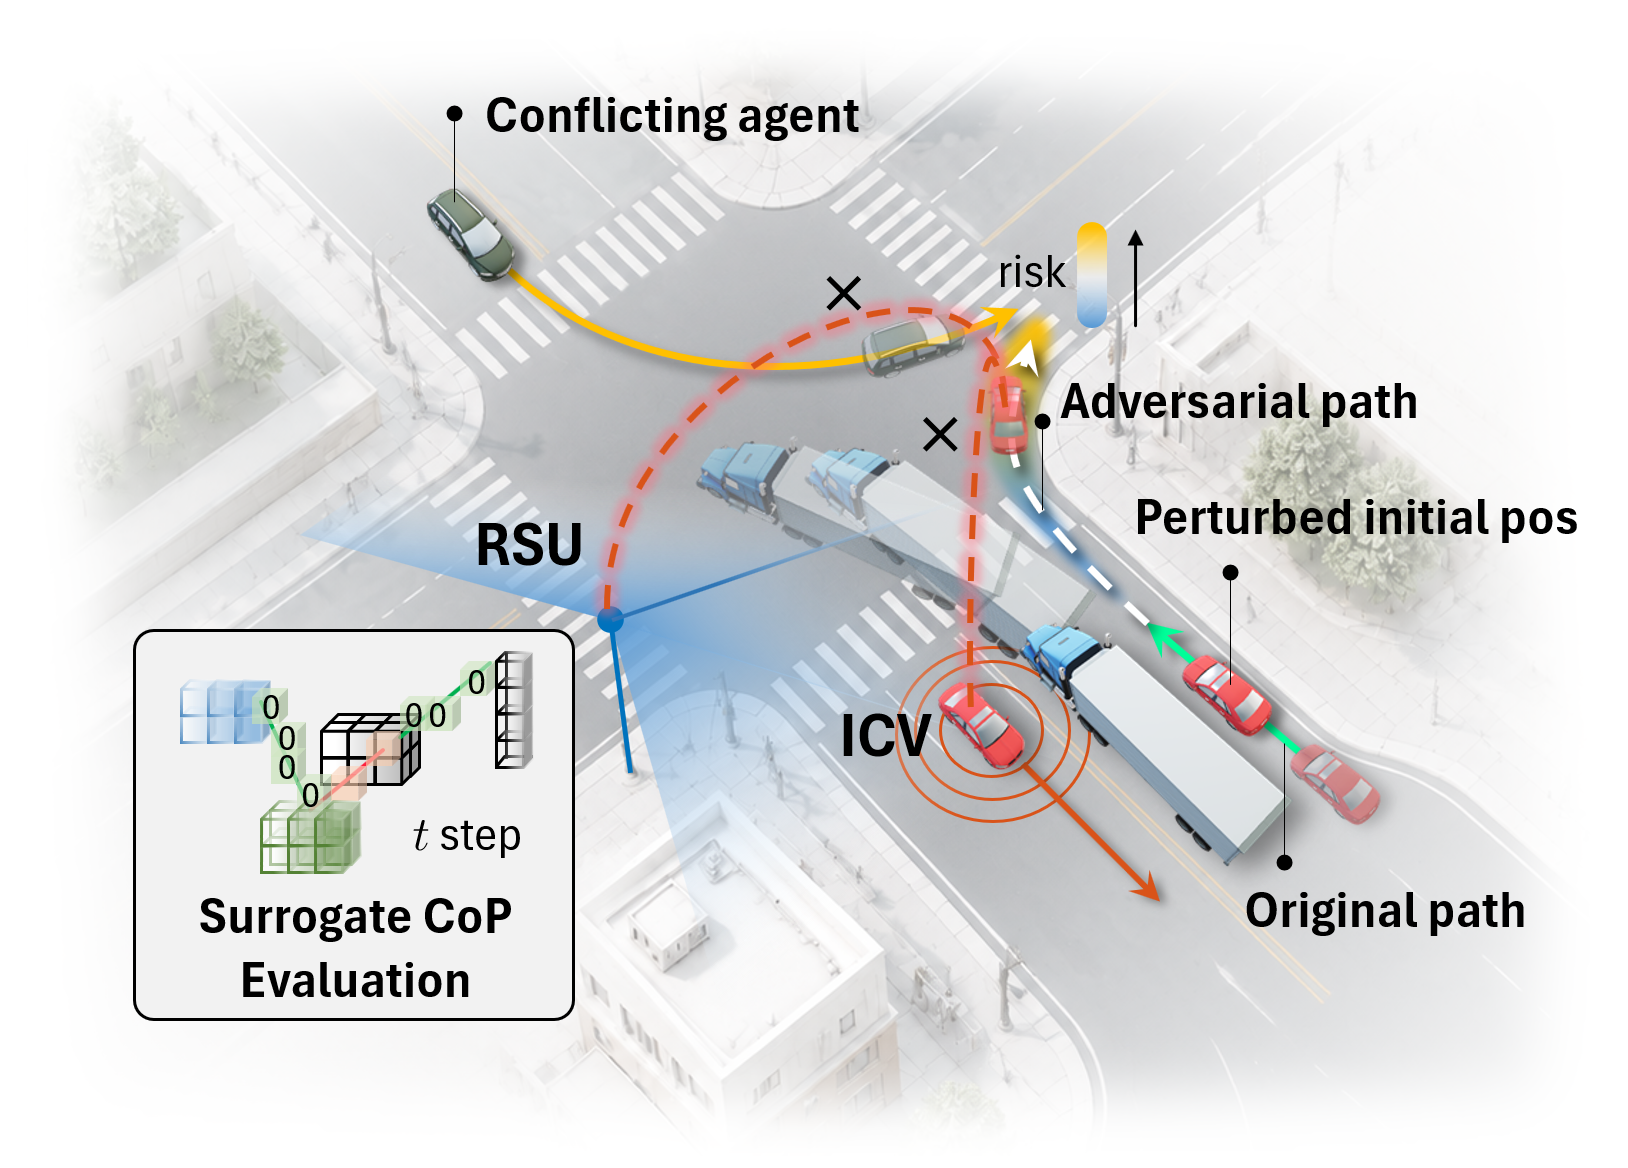
Core concept illustration
Optimization-based Risk Scenario Generation
论文核心概念图:面向车路协同感知不利条件的风险场景优化生成。
Research Highlight · 2026

Generating Risk Scenarios Adverse to Cooperative Vehicle-Infrastructure Perception: An Optimization-Based Framework

面向车路协同感知不利风险场景生成的优化框架

针对现有具体场景生成方法主要关注轨迹层面交互、较少考虑物理感知约束的问题,本研究提出一个融合车辆动力学、道路合规性、碰撞避免与感知退化的多约束优化框架, 并采用遗传算法在参数化搜索空间中生成对车路协同感知不利的高风险交叉口场景,服务于协同感知系统的测试与评估。

Intersection Safety Cooperative Perception Genetic Optimization
VenueAccident Analysis and Prevention
Year2026
Article No.108742
FocusCooperative V-I Perception
工作框架Methodological Framework

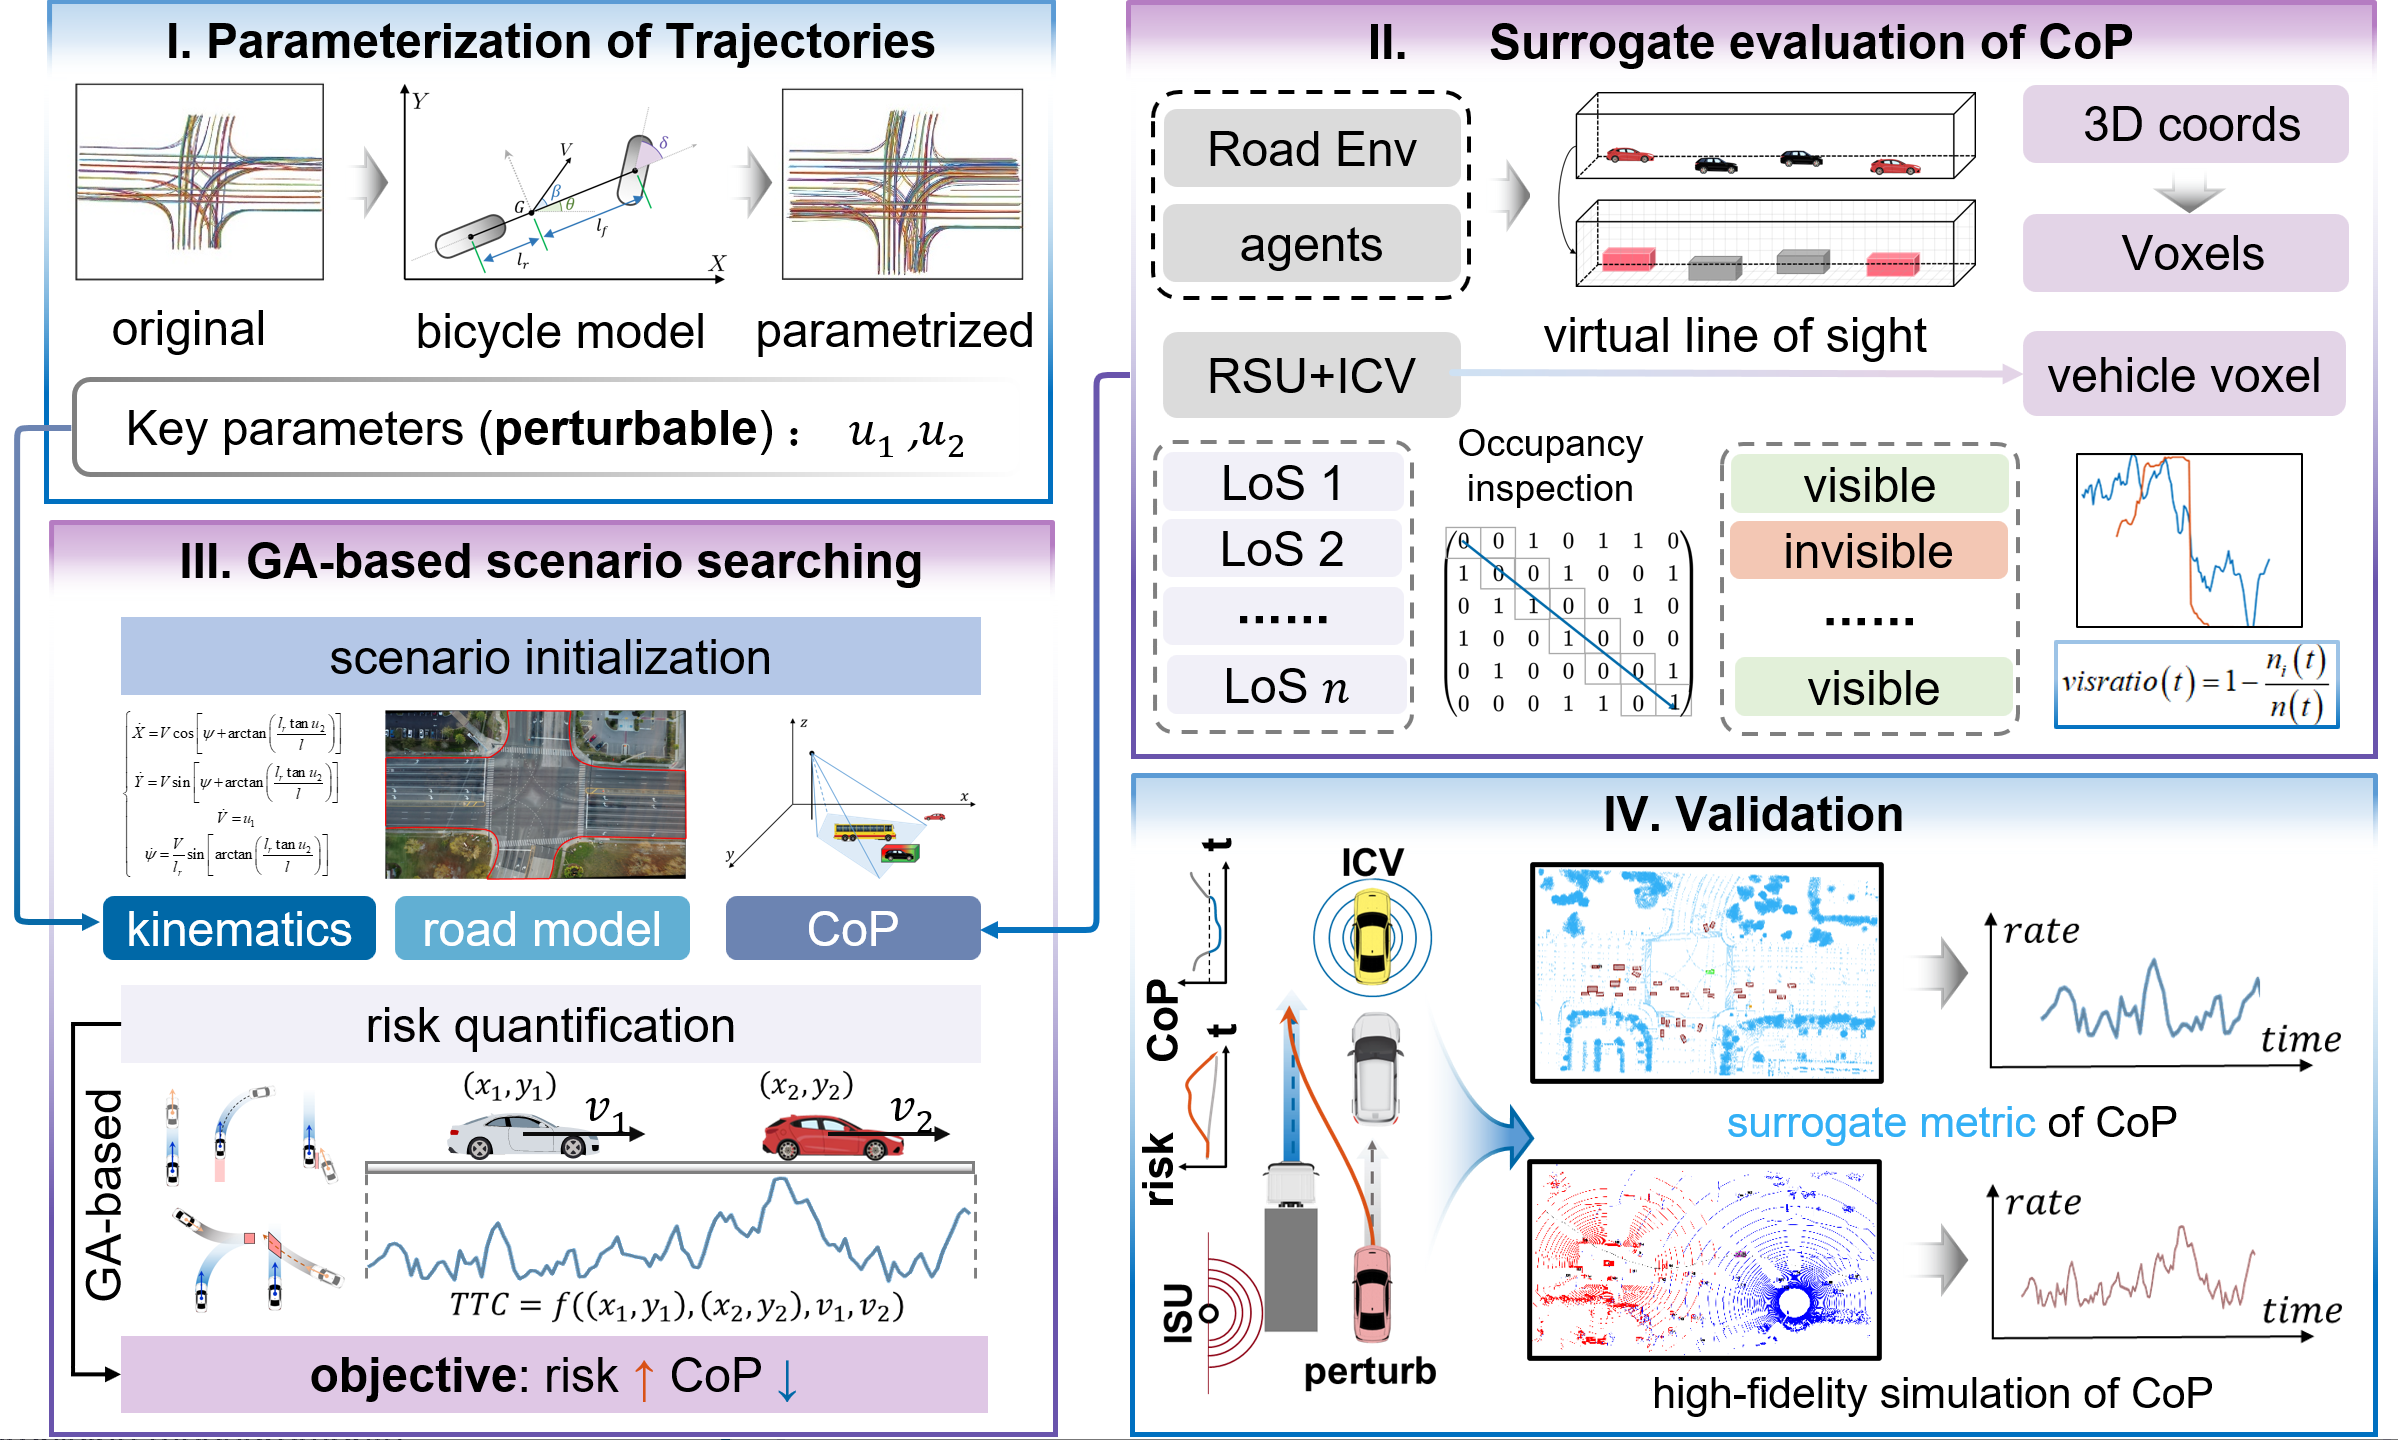
该框架从协同感知约束出发,结合场景参数化、替代指标评估与遗传优化,生成对车路协同感知不利的高风险具体场景。

01
Overview
Overall Framework
工作框架
Overall Framework

展示从场景参数定义、协同感知建模、风险与替代指标评价,到遗传算法迭代搜索的整体流程。整体设计强调多约束协同与端到端可执行。

02
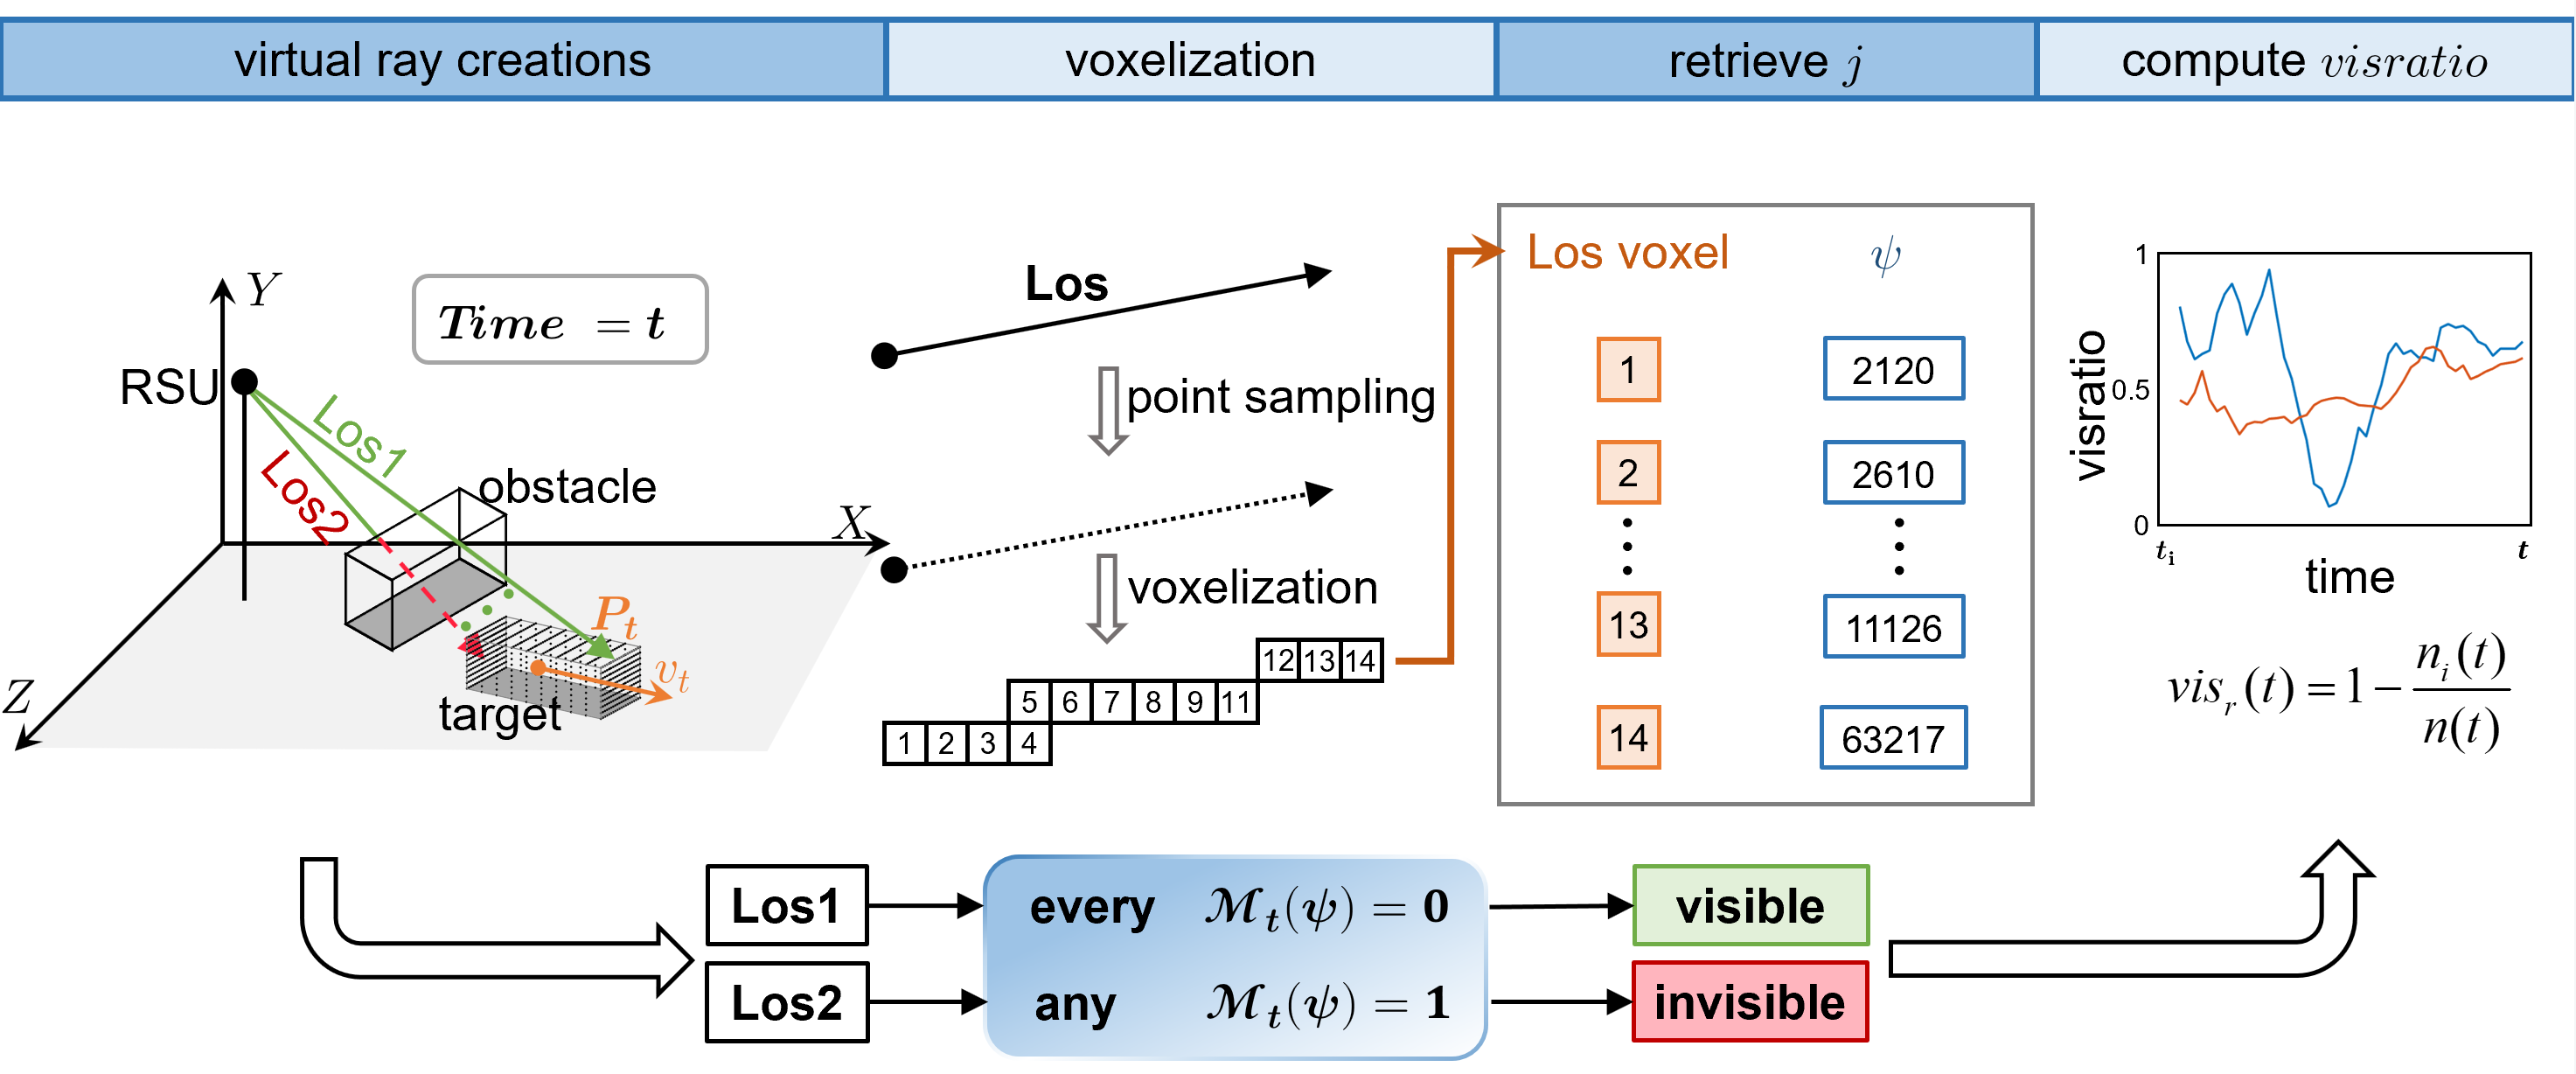
Surrogate
CoP Surrogate Mechanism
CoP 替代评价机制
CoP Surrogate Evaluation Mechanism

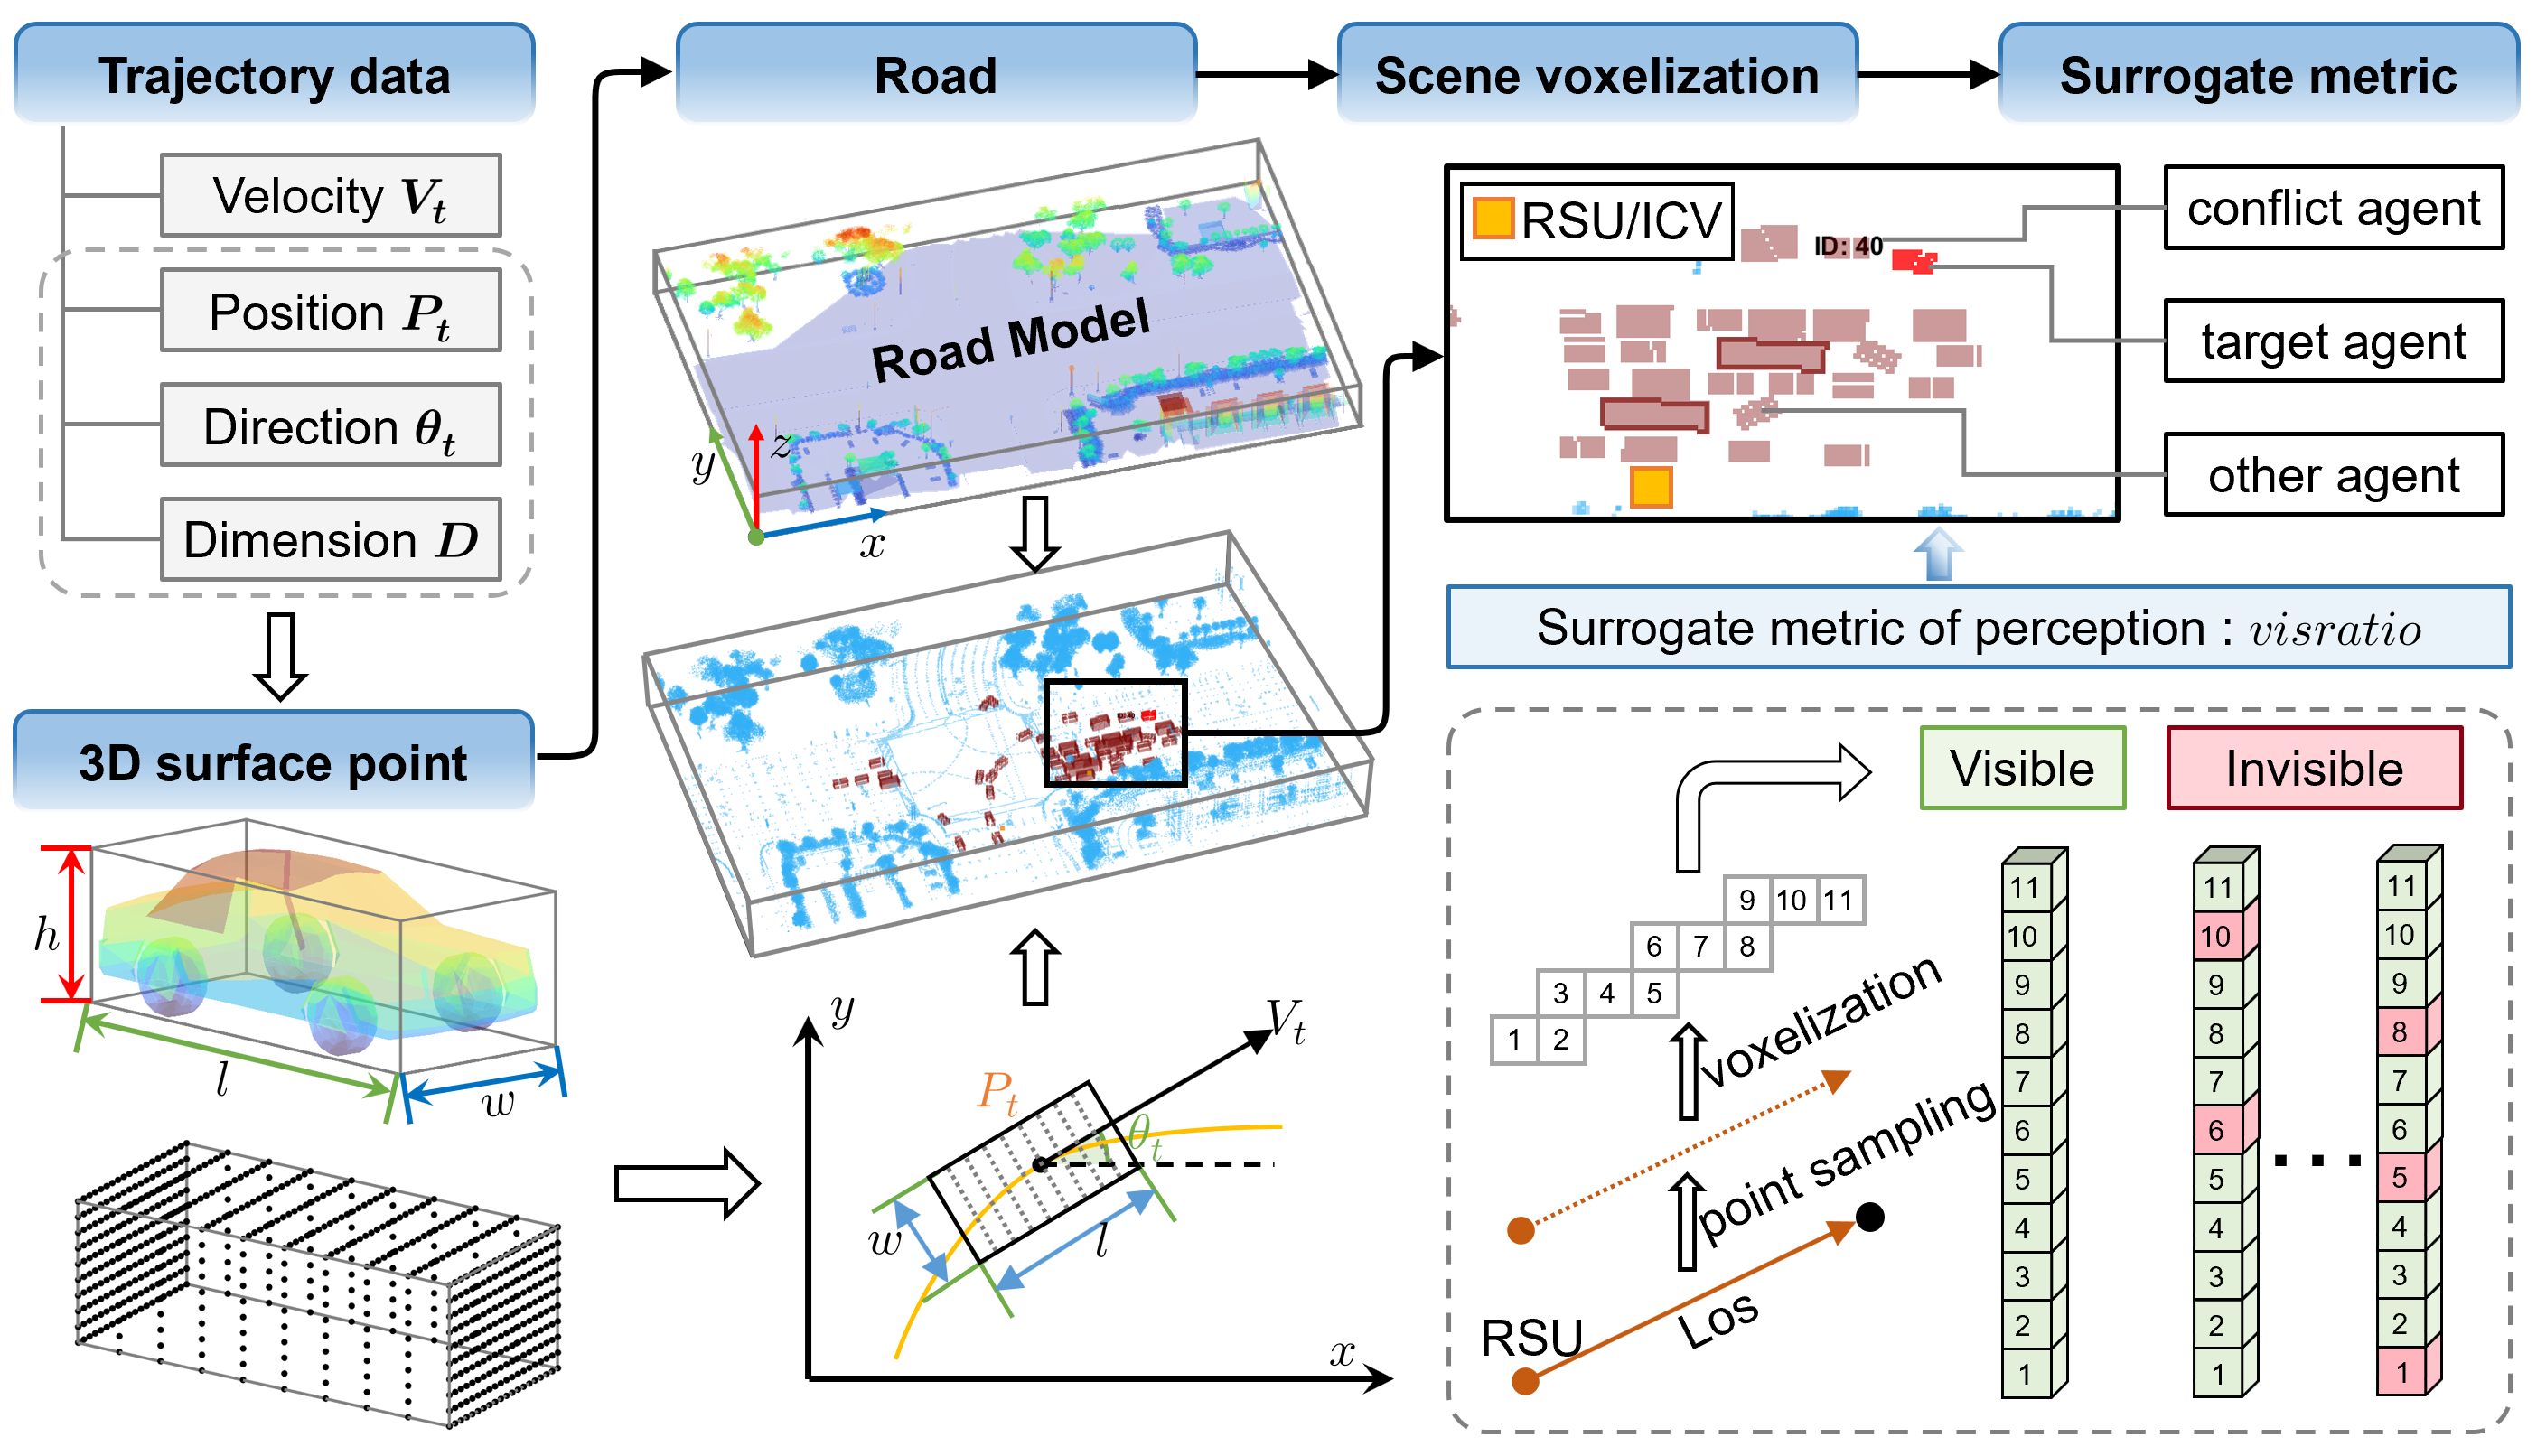
通过 CoP(协同感知性能相关指标)替代评价,快速估计候选场景对协同感知能力的影响,为优化搜索提供可计算、可扩展的评价依据。

03
Encoding
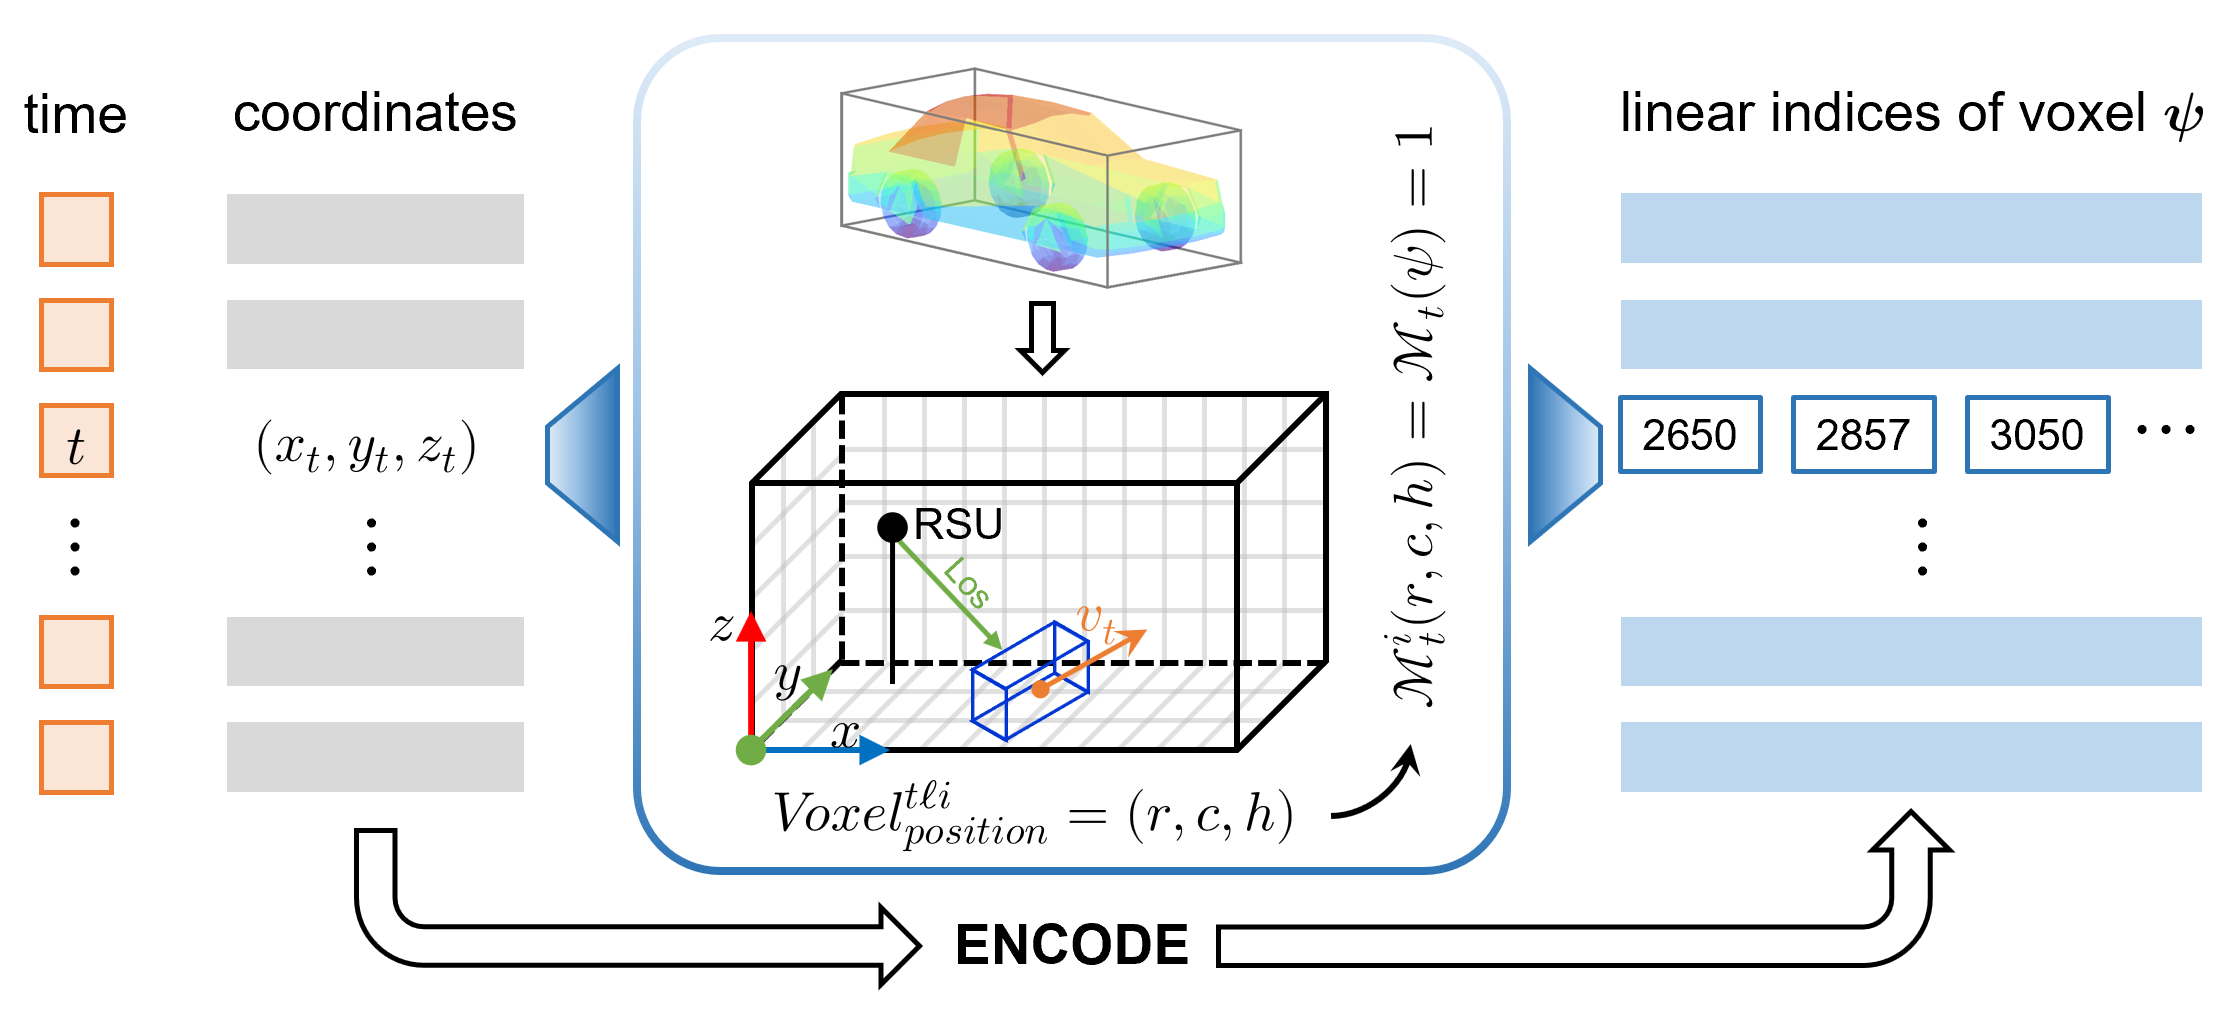
Coordinate Encoding
坐标编码
Coordinate Encoding

将车辆位置、轨迹状态、路侧感知配置与环境变量统一编码为可供优化算法搜索的参数向量,为遗传算法提供结构化搜索空间。

04
Metrics
Metric Computation
指标计算
Metric Computation

阐述场景级安全性与感知表现的指标计算逻辑,并将其作为优化目标与筛选依据,串联起风险度量与协同感知退化过程。

结果分析Results and Scenario Visualization

通过生成式优化搜索与场景可视化分析,框架能够构建同时包含轨迹冲突、感知退化与环境扰动因素的协同感知不利风险场景。

R1
Scenario Search
Risk Scenario Generation
场景生成示意
Risk Scenario Generation

展示在交叉口场景中,通过优化变量组合形成的具体风险测试场景,涵盖车辆、基础设施传感器、道路空间与潜在遮挡关系。

R2
Trajectory Perturbation
Perturbed Trajectories
扰动轨迹
Perturbed Trajectories

展示交通参与者轨迹在风险导向优化下发生的扰动与交互变化,强调风险不仅来自常规轨迹冲突,也源自感知条件的耦合影响。

R3
Occlusion-aware
Cooperative Perception
协同感知示意
Cooperative Perception Illustration

展示车端与路侧感知单元之间的信息互补,以及传感器视场、遮挡与环境条件对协同感知效果的影响。

R4
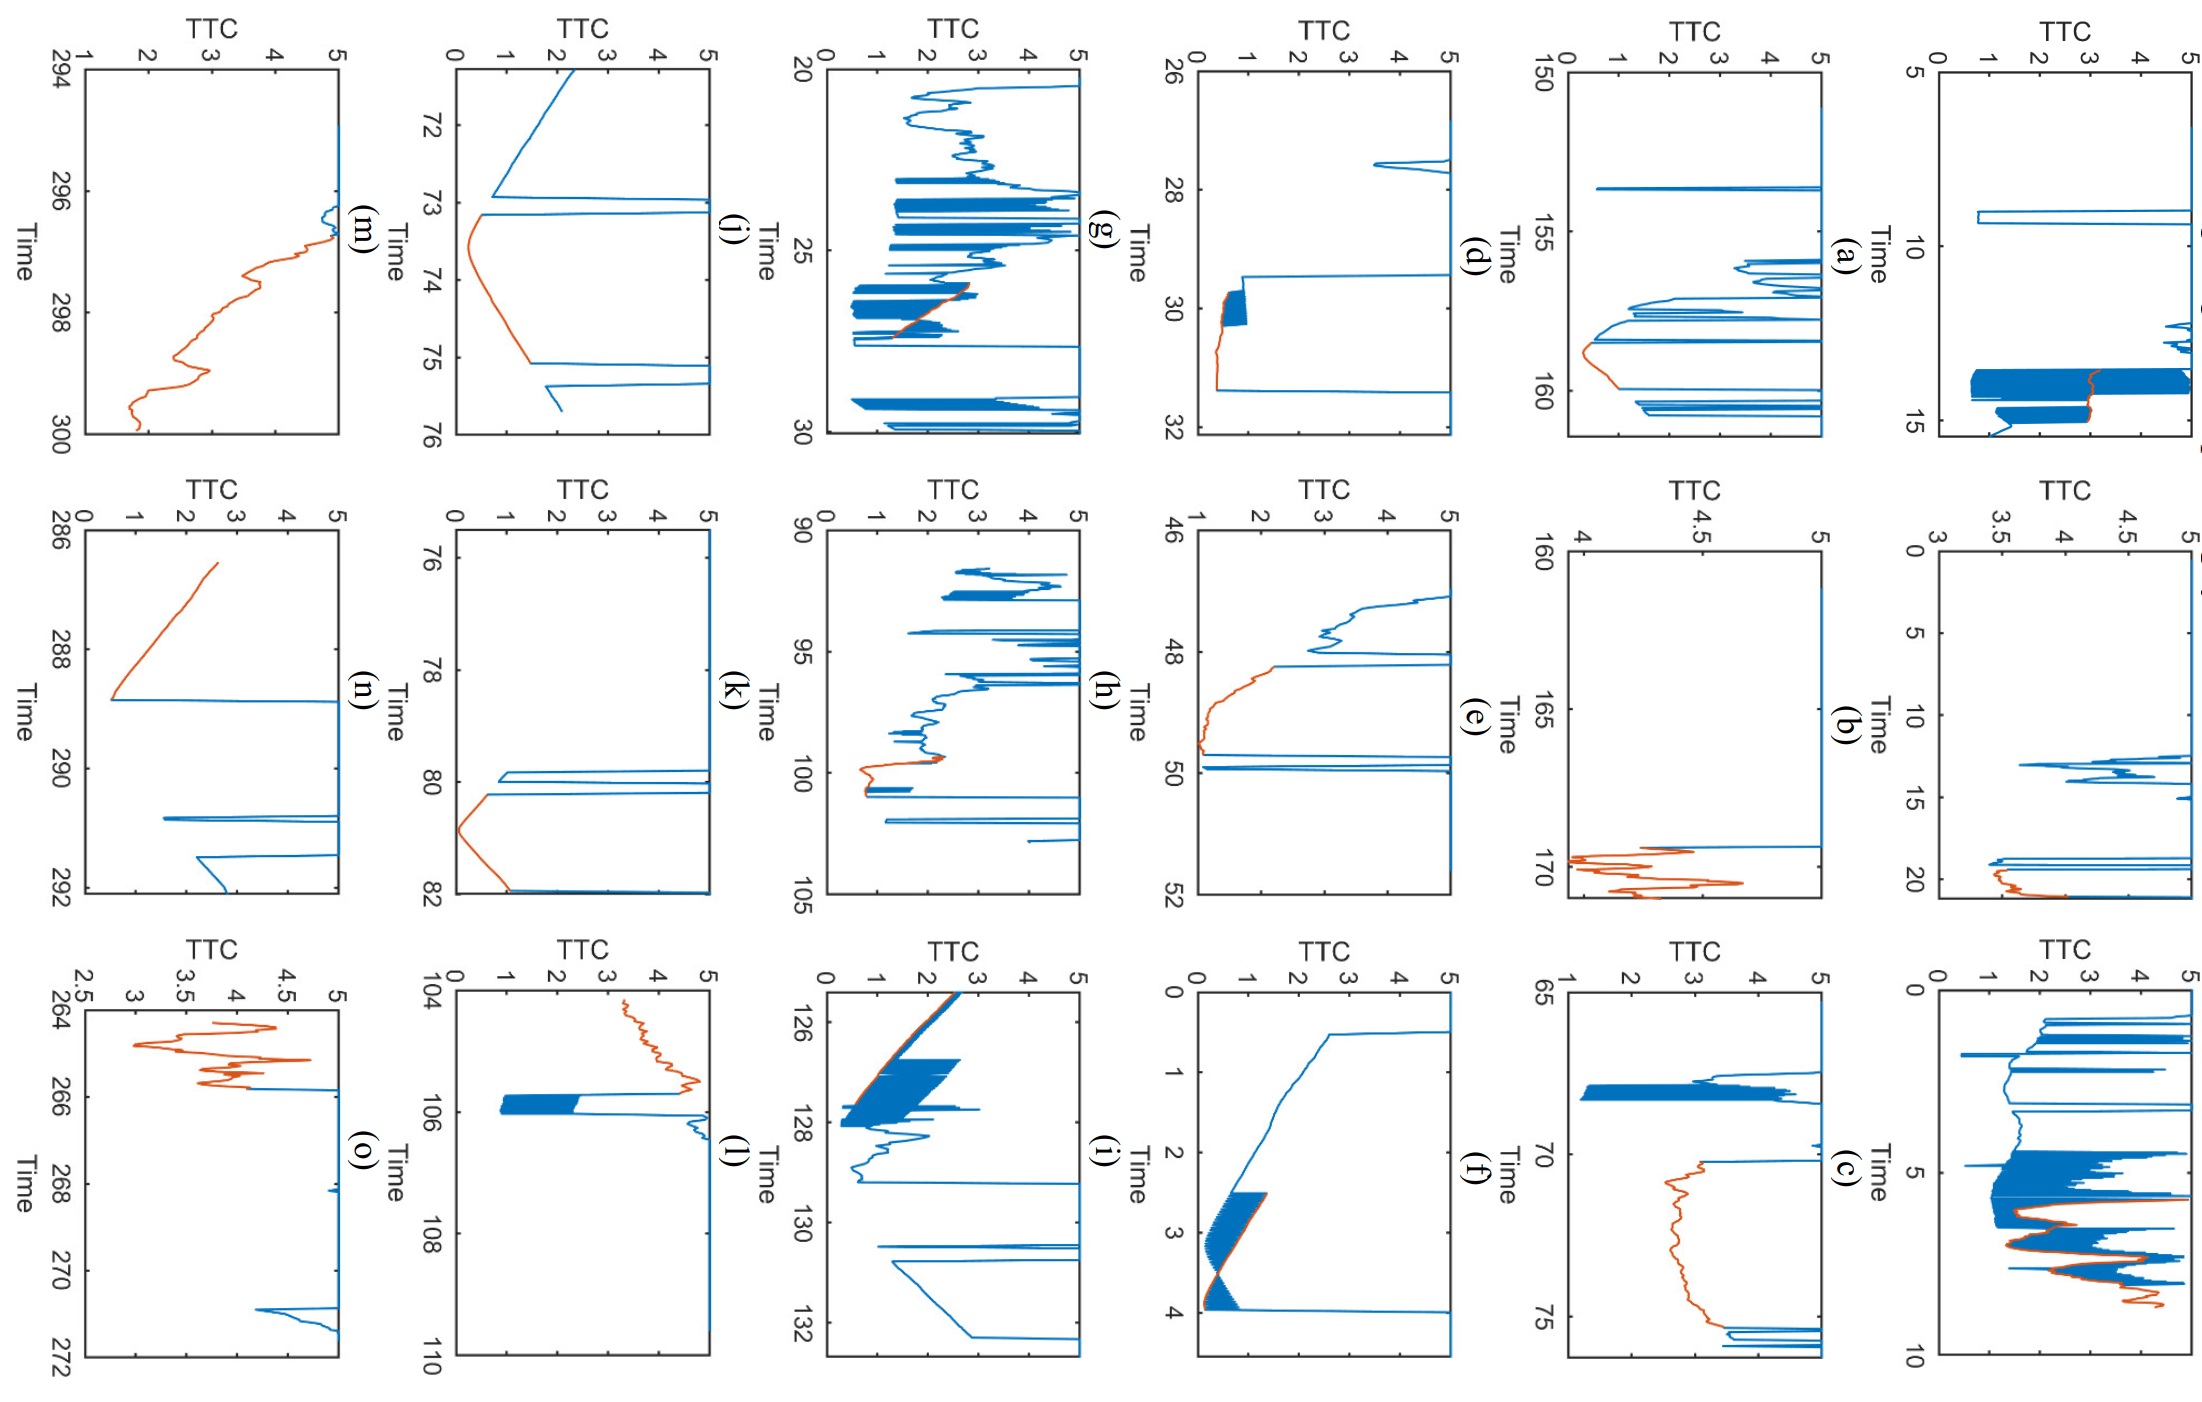
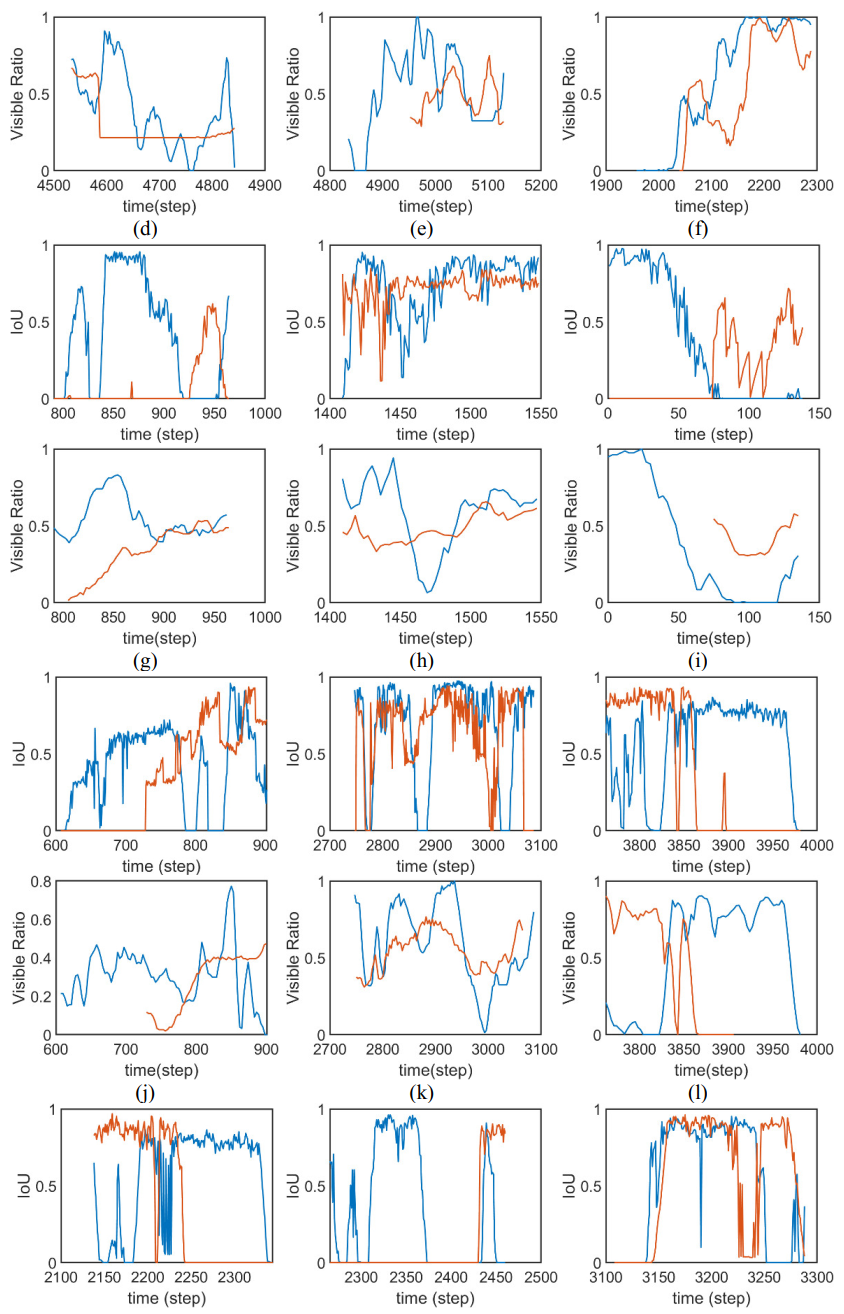
Metric Validation
Surrogate vs CoP
替代指标-CoP 对比
Surrogate Metric vs. CoP

展示替代指标与 CoP 相关评价结果之间的对比关系,用以体现替代评价机制在风险场景筛选中的实用性与效率优势。

研究结论Key Takeaways

框架从多约束优化的视角,将物理感知条件与轨迹交互风险融合到具体场景生成过程中,为车路协同感知系统的测试与评估提供针对性场景。

— 01
感知约束纳入场景生成

将传感器视场、遮挡与环境条件等物理感知约束引入生成过程,使测试场景更贴近真实车路协同运行环境。

— 02
轨迹与感知风险协同

框架不局限于轨迹层面冲突,联合刻画交通交互风险与协同感知性能退化,覆盖更完整的风险维度。

— 03
优化驱动的场景搜索

通过遗传算法在参数化搜索空间中定向搜索,能够生成更具针对性的协同感知不利场景。

— 04
替代评价高效筛选

CoP 替代评价机制辅助候选场景评估,降低高保真感知评估在优化循环中的计算压力。

— 05
支持系统鲁棒性评估

为交叉口车路协同系统的风险测试、算法验证、传感器配置分析与安全评估提供场景支撑。

从单一轨迹冲突测试走向"交通交互—物理感知—环境扰动"协同建模,为车路协同感知系统的风险验证提供优化驱动的场景生成路径。