01
点击放大
工作框架
Overall Framework
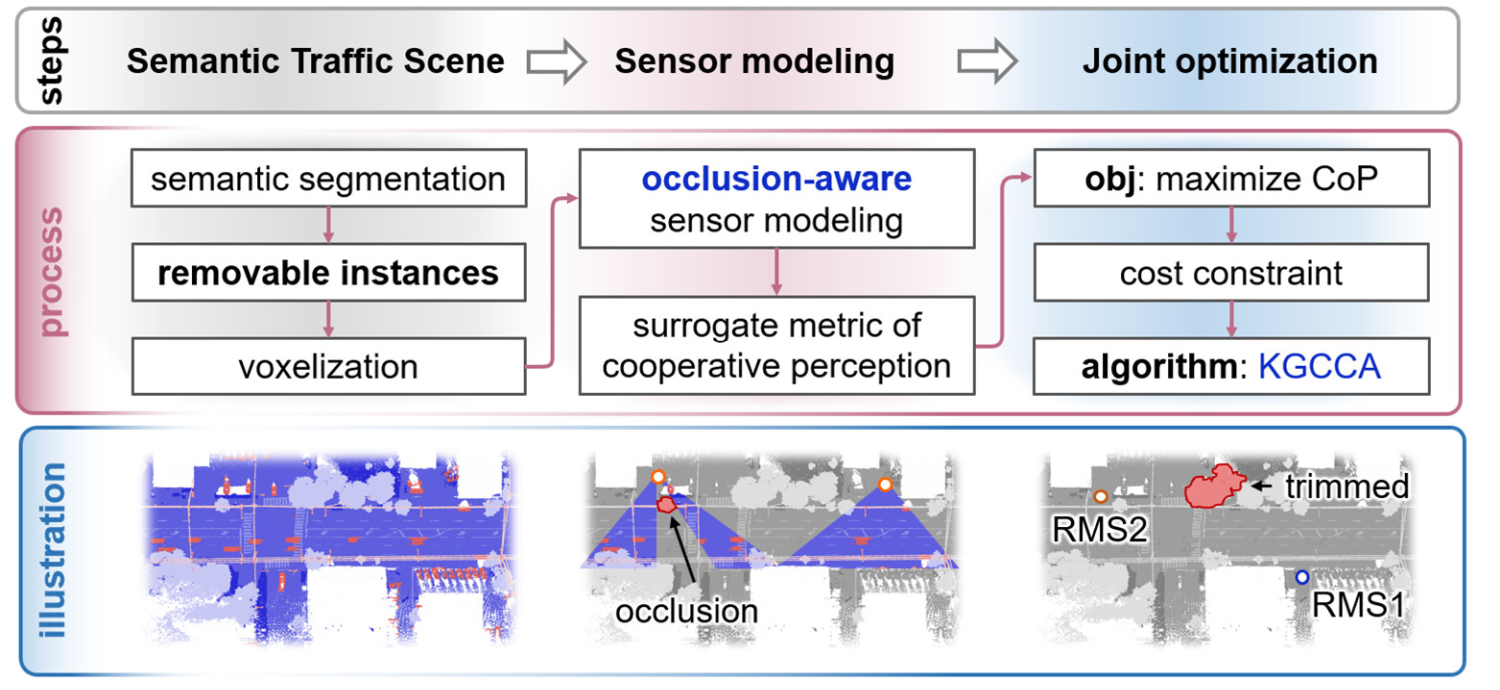
将点云场景建模、传感器配置、环境编辑、感知评价与优化决策集成为统一工作流。
论文示意图:传感器部署、道路场景、遮挡分析、环境编辑与协同感知结果的综合图。
面向成本效益协同感知的路侧监测传感器与环境编辑联合优化
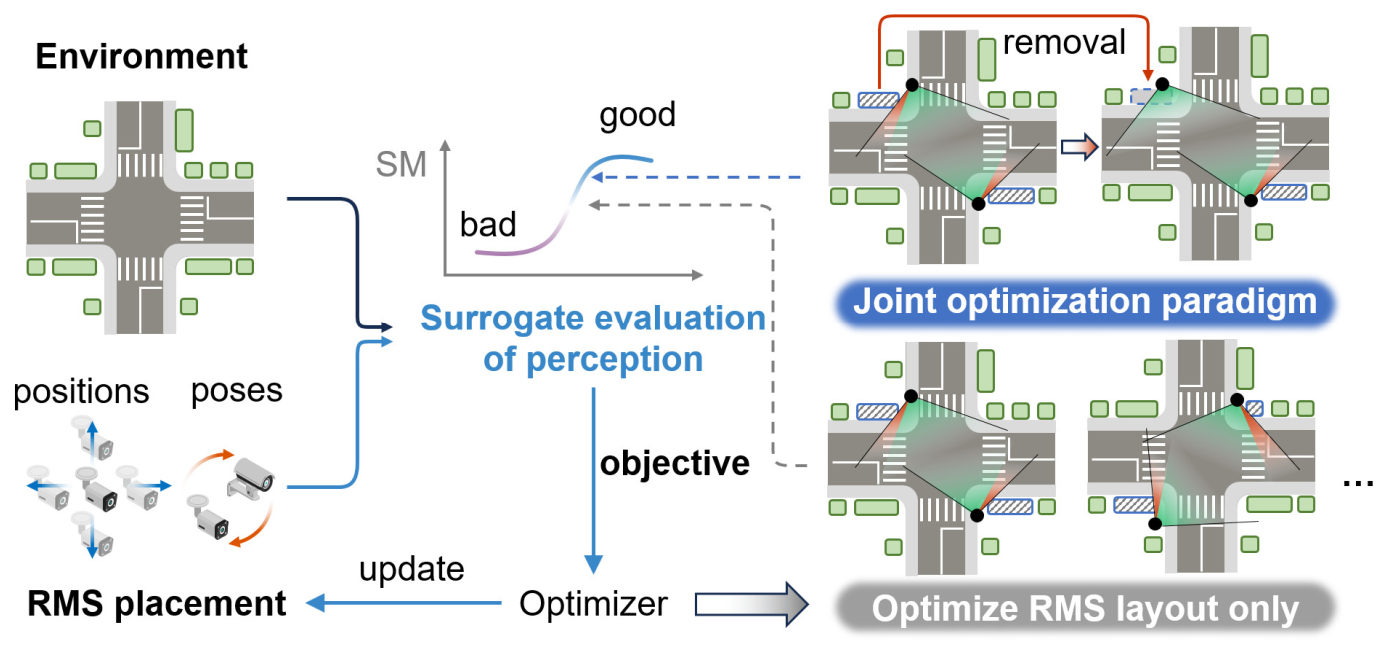
本研究针对复杂道路环境下路侧协同感知易受传感器布局、遮挡与环境条件影响的问题,提出将路侧监测传感器部署与环境编辑策略纳入统一优化框架。通过点云 BEV 仿真和 KGCCA 协同全局优化,在感知质量与部署/编辑成本之间寻求更具潜力的平衡方案。
Integrated Framework for Cost-effective Cooperative Perception
从真实道路点云场景出发,构建 BEV 感知仿真与协同优化流程,将路侧传感器部署和环境编辑决策统一纳入规划阶段的优化框架。
将点云场景建模、传感器配置、环境编辑、感知评价与优化决策集成为统一工作流。
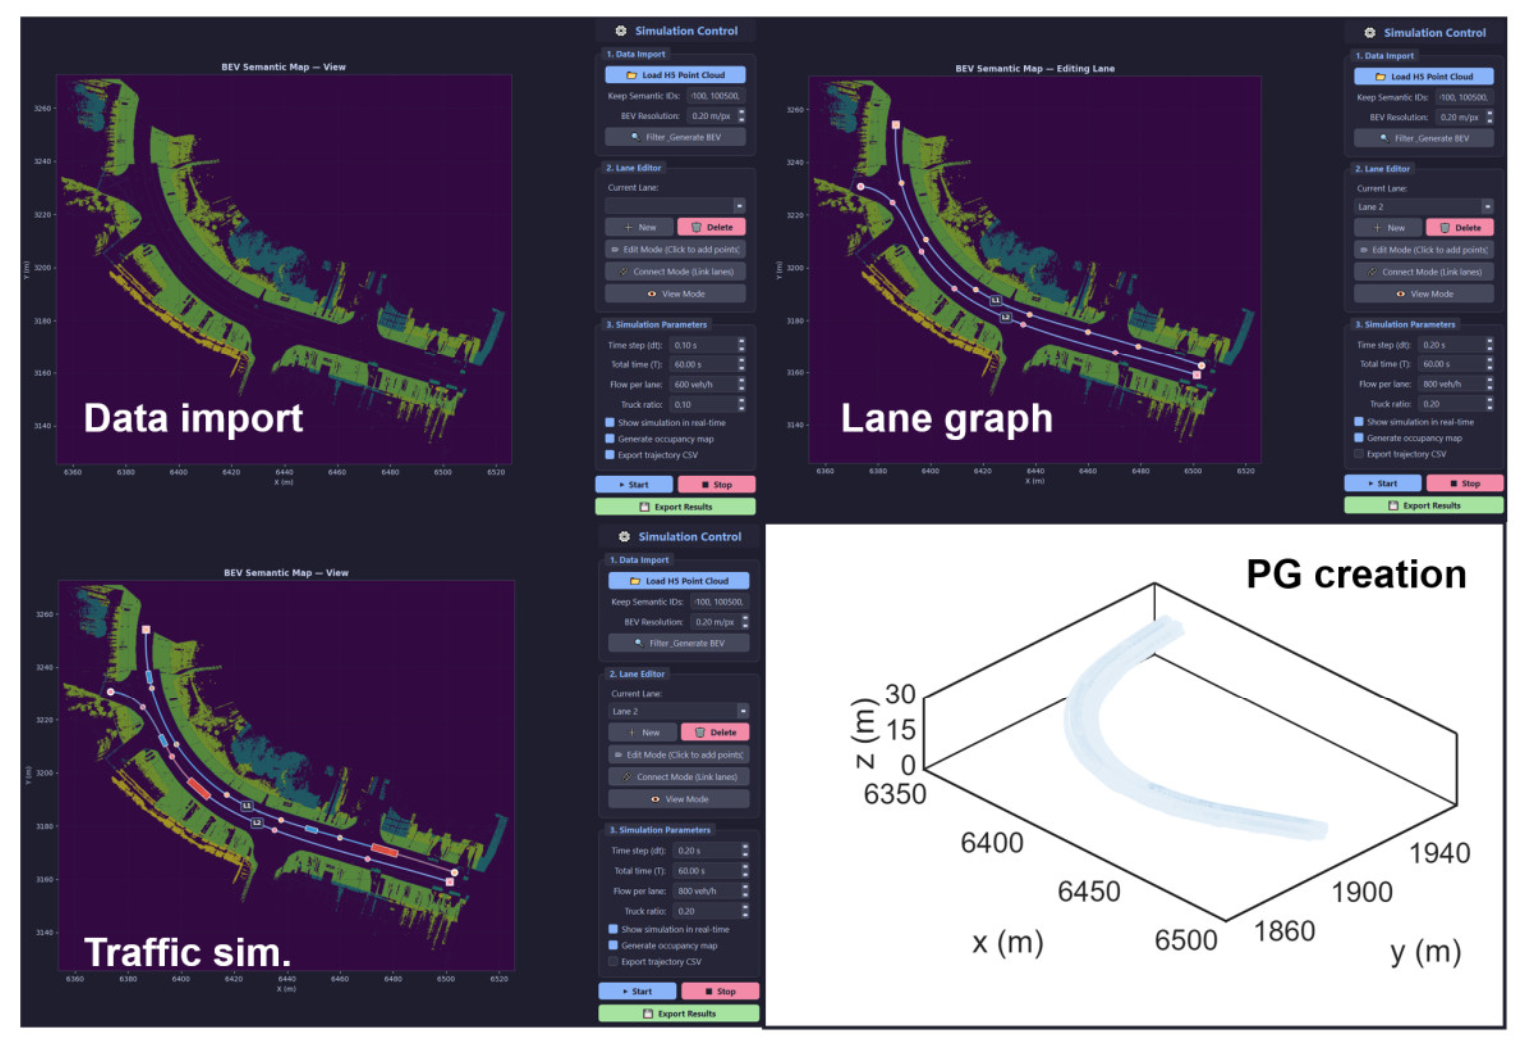
基于点云鸟瞰图构建仿真环境,为不同路侧感知方案提供可比较的评价基础。
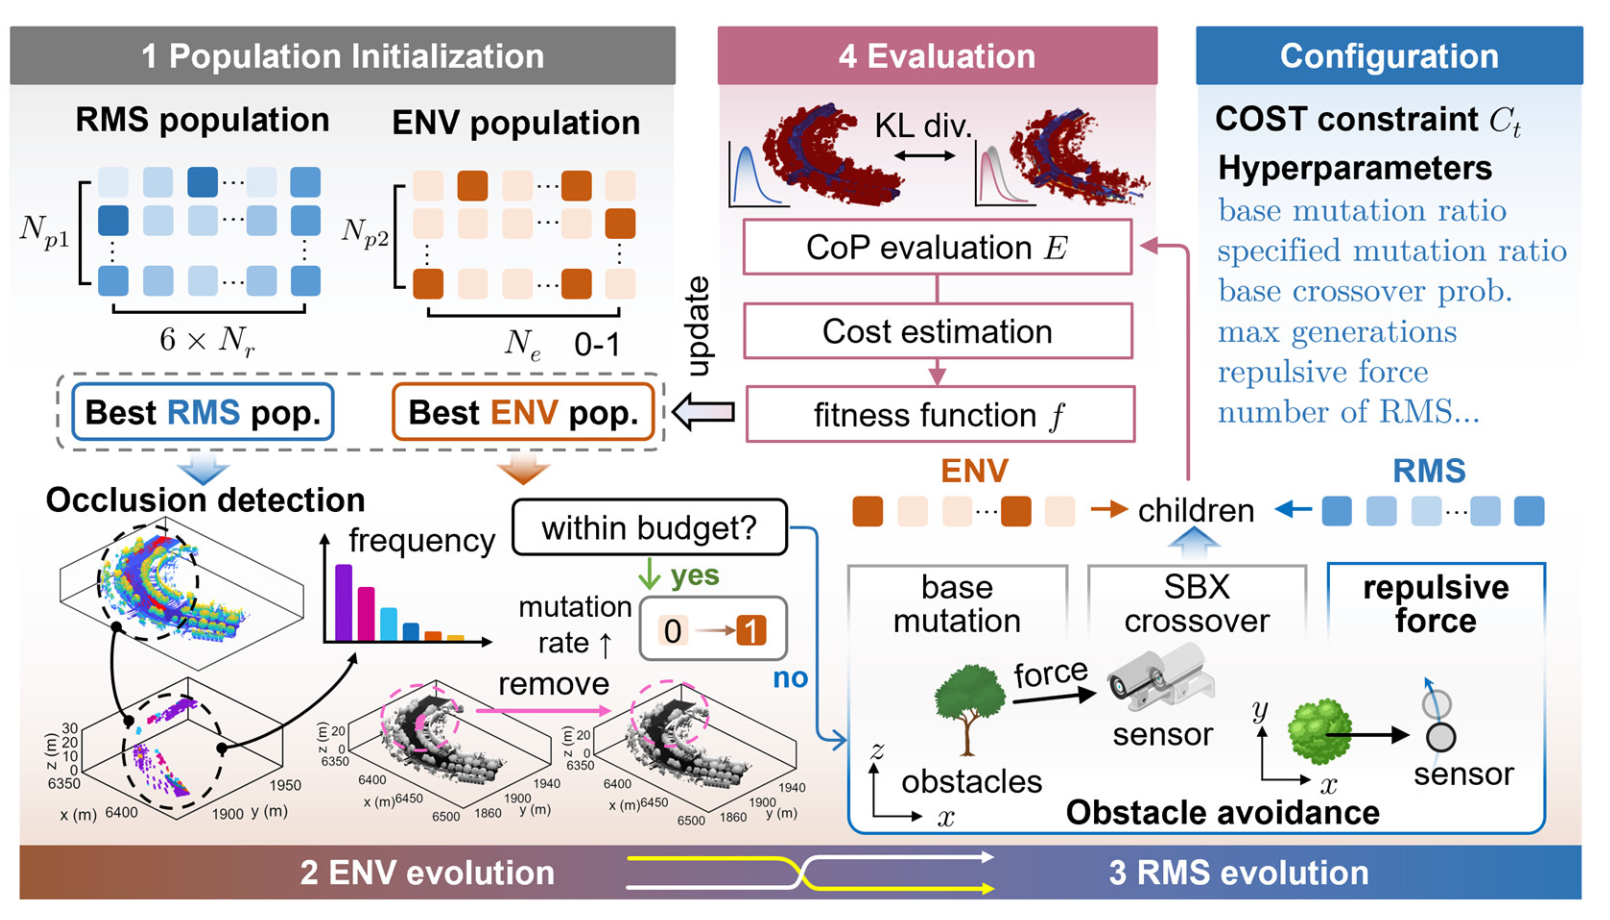
通过协同全局优化搜索传感器部署与环境编辑的高潜力组合方案。
 Site 5, (b) Site 6, and (c) Site 7.png)
输出可用于规划决策的传感器配置与环境修整建议,并支持后续工程可行性审查。
Evaluation and Visual Analysis
基于真实城市点云数据,论文从场景空间分布、障碍物影响、方案对比与代理指标有效性等角度,分析联合优化框架的应用价值。
 instances (b) PG.png)
展示真实城市道路实验场景及其空间环境特征,为传感器部署和环境编辑提供数据基础。
 Site 5, (b) Site 6, and (c) Site 7.png)
识别可能造成遮挡的环境要素,为环境编辑策略与感知视野优化提供依据。
 2 RMS and (b) 3 RMS.png)
对比不同部署与环境策略下的感知表现,突出联合决策相对于孤立决策的协同优势。
Layout + Editing Synergy mIoU, (b) Dev.png)
验证基于直方图的 KL 散度作为优化代理指标的排序可靠性,并关联任务级感知评价。
KL Divergence · mIoU · DevKey Takeaways
将路侧监测传感器部署与环境编辑统一纳入同一决策框架,避免仅针对单一因素进行局部优化。
基于真实城市点云场景建立鸟瞰图仿真,为路侧协同感知方案的评估提供高保真空间基础。
面向传感器配置与环境策略的组合决策开展协同全局搜索,发现具有成本效益潜力的方案。
采用基于直方图的 KL 散度作为优化代理指标,并与 mIoU、平均轨迹偏差等任务指标进行关系验证。
框架服务于规划阶段的方案筛选;最终实施仍应结合安装条件、供电、安装高度与工程可行性进行细化论证。