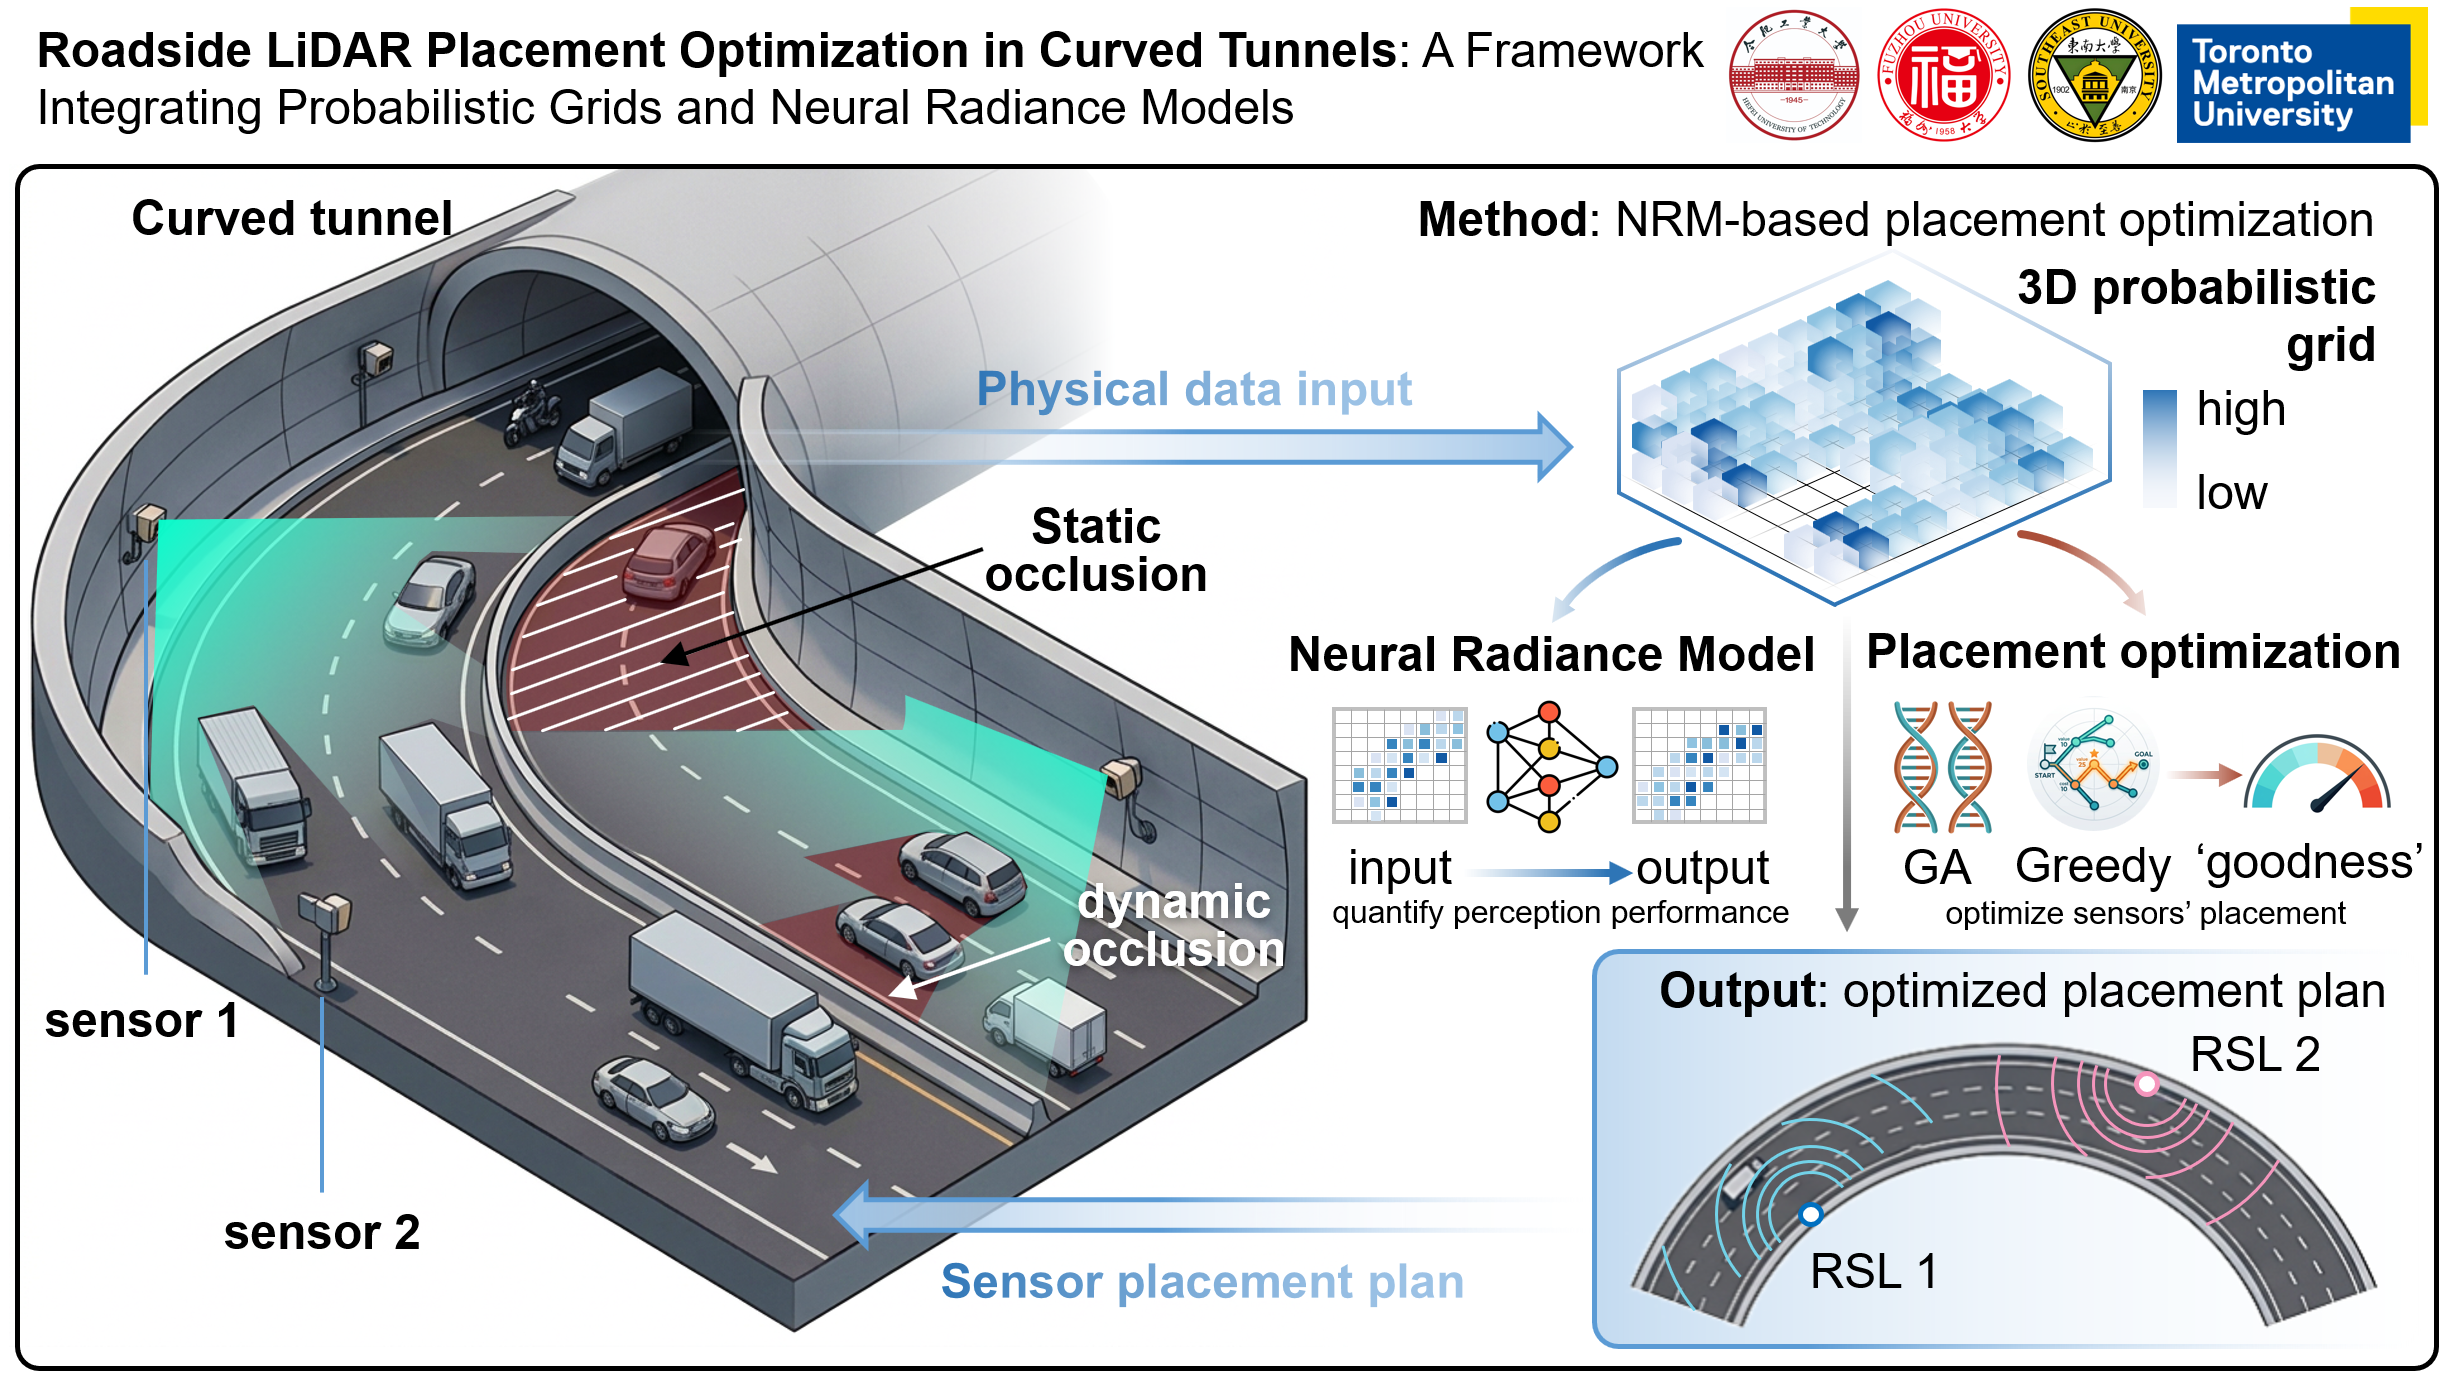
Curved tunnel roadside LiDAR placement framework with probabilistic grid and neural radiance model
Tunnelling and Underground Space Technology · 2026

Roadside LiDAR Placement Optimization in Curved Tunnels

融合概率栅格与神经辐射模型的曲线隧道路侧感知优化框架

曲线隧道环境具有视距受限、车辆遮挡显著、横断面与交通条件变化复杂等特点,传统静态感知布设方法难以准确反映真实的可见性与感知贡献。本文提出融合概率栅格、神经辐射模型与虚实融合仿真的路侧 LiDAR 优化框架,以动态刻画隧道交通场景中的占据状态、遮挡关系与传感器边际贡献,并通过 KL 散度阈值与最小传感器问题实现高效部署决策。

Curved Tunnel Roadside LiDAR Probabilistic Occupancy Grid Neural Radiance Model Sensor Placement Optimization Virtual-Real-Fusion Simulation
AuthorsYang Ma, Yurou Zhang, Yubing Zheng, Shuyi Wang, Yuan Zheng, Zhongxiang Feng, Said M. Easa
CorrespondingYang Ma · mayang@hfut.edu.cn
ArticleVolume 173 (2026), Article 107629

Scenario-aware

曲线隧道几何与动态交通场景重构,覆盖不同半径、横断面与车流构成。

Occlusion-sensitive

显式建模车辆、洞壁与道路曲率造成的遮挡及视距损失。

Information-driven

以概率分布变化与 KL 散度量化每个 RSL 节点的感知贡献。

Cost-efficient

面向最小传感器配置(MIN)的优化部署决策,平衡性能与成本。

Methodological Framework

从虚实场景重构到最优 LiDAR 布设

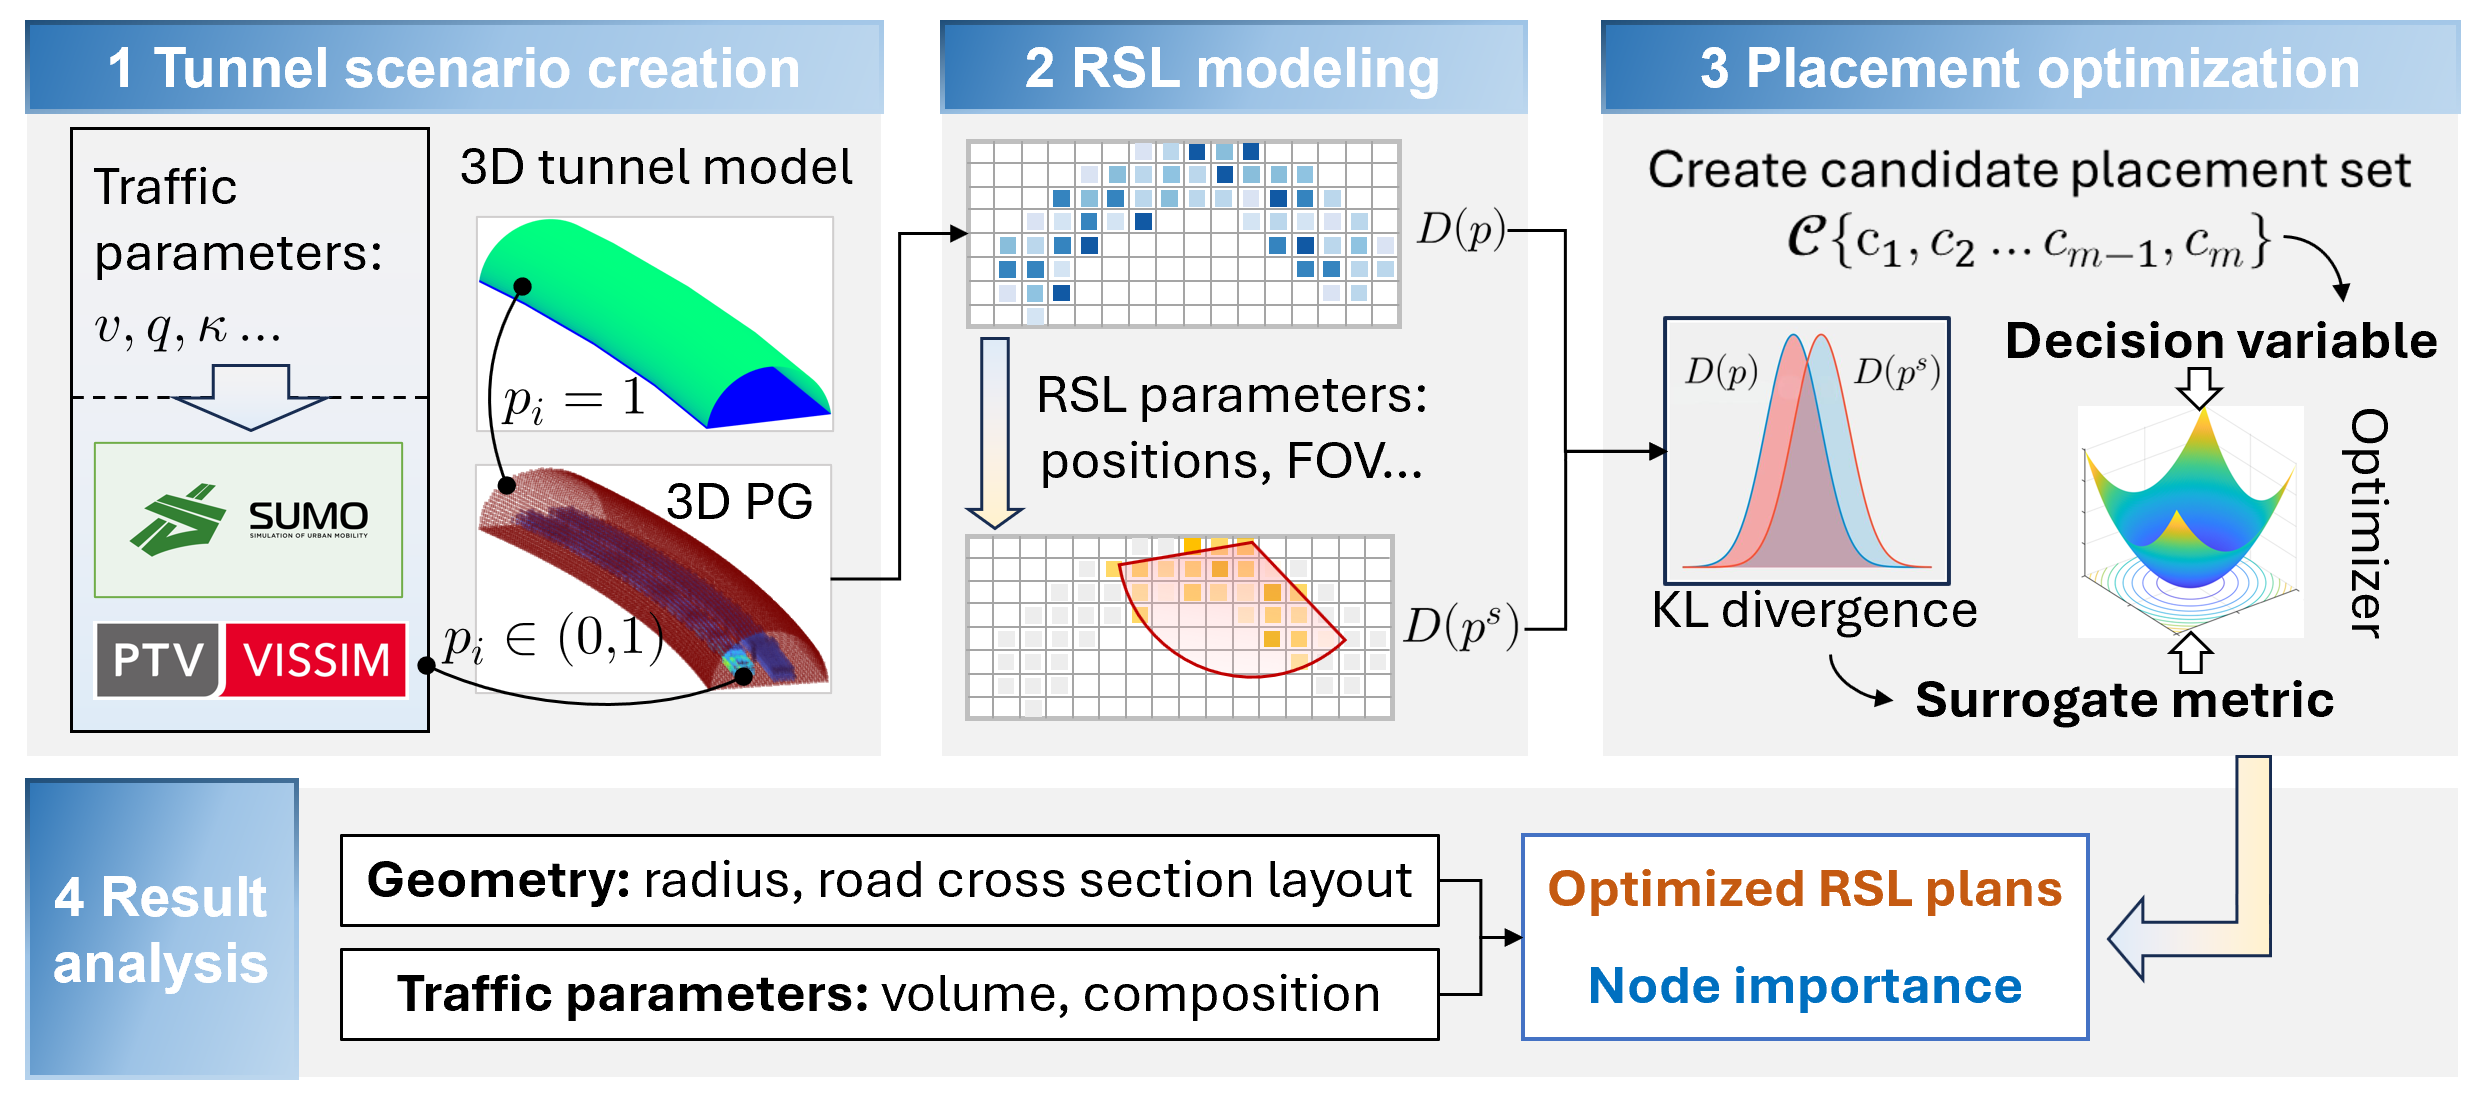
构建“隧道场景 — 概率表征 — 神经辐射建模 — 信息贡献评估 — 最小传感器优化”的闭环决策流程。

01 · Framework

Overall Workflow整体工作框架

Overall workflow of the proposed roadside LiDAR placement optimization framework Framework
Inputs Tunnel geometry · Cross-section layout
Traffic volume · Large vehicle proportion
VRFSVirtual-real-fusion simulation
PG / POGProbabilistic occupancy grid
NRMNeural radiance model (MLP)
KL DivergenceSensor importance evaluation
MIN ProblemMinimum-sensor optimization
Optimal RSLPlacement in curved tunnels

该框架通过虚实融合仿真构建动态交通环境,以概率占据状态刻画空间不确定性,并利用神经辐射模型生成可用于优化评估的场景表征,最终识别高贡献节点并求解最小传感器配置。

02 · Scene

Tunnel Scenario Reconstruction隧道场景重构

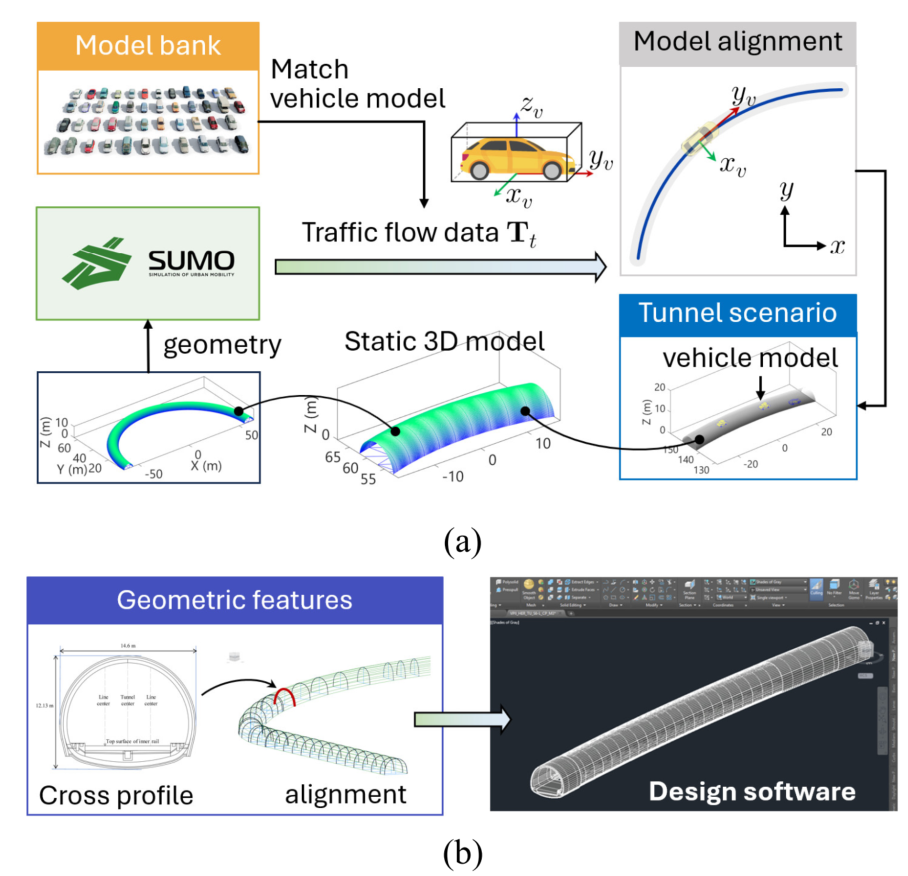
Curved tunnel scenario reconstruction based on virtual-real-fusion simulation Scenario
  • 面向曲线隧道的三维空间建模,还原洞壁约束下的几何与视距条件。
  • 覆盖多种曲线半径(100 / 150 / 200 / 250 m)的典型隧道场景。
  • 采用单向三车道横断面布置,反映真实公路隧道通行组织。
  • 引入交通流量与大型车辆比例等动态交通条件。
  • 借助 VRFS 实现道路基础设施、车辆与传感器的协同仿真。
  • 重点刻画曲线几何与大型车辆共同导致的视距遮挡问题。
Radius: 100 / 150 / 200 / 250 m Layout: One-way three-lane Traffic volume: 1200 veh/h Large vehicle proportion: 30%
03 · Metrics

Quantitative Metrics量化指标计算

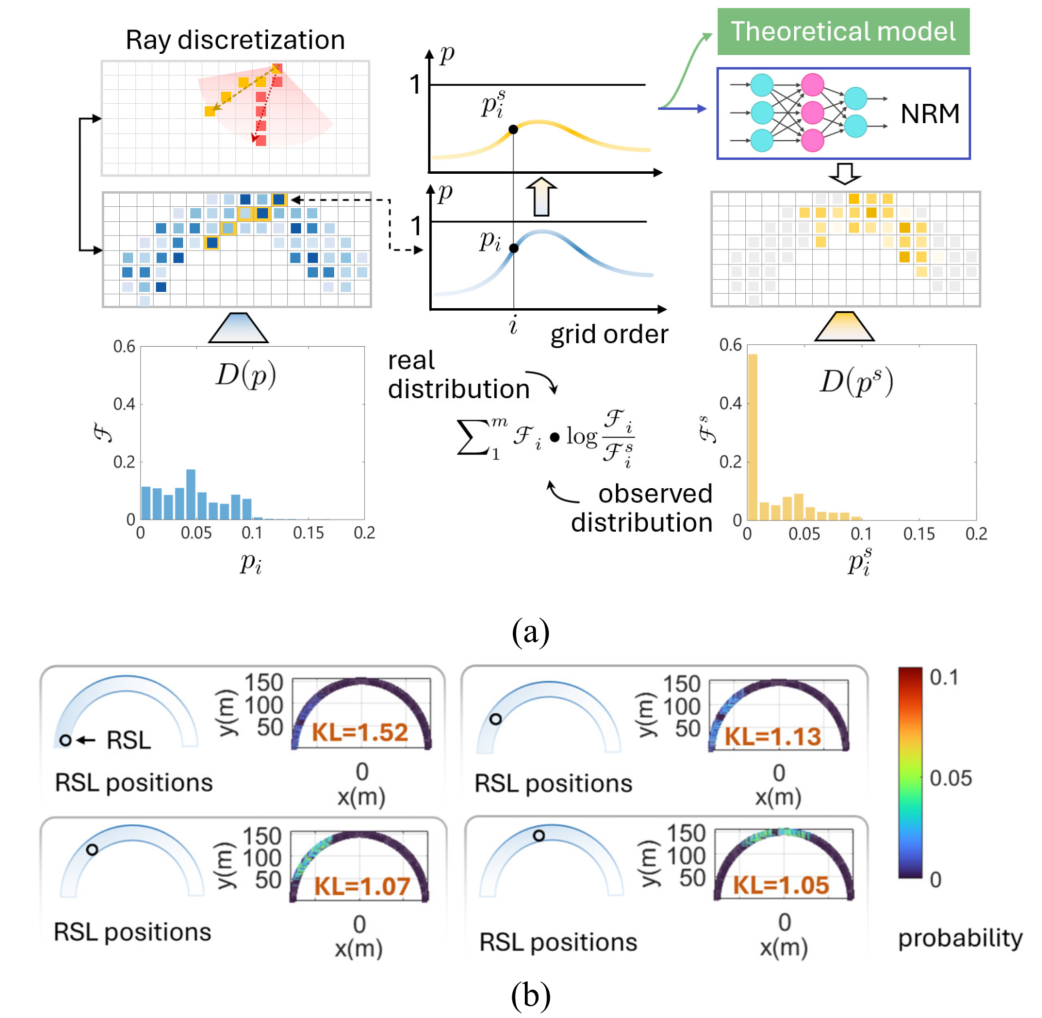
Probabilistic grid and KL-divergence-based sensor importance metric Metrics
  • 将隧道区域离散化为概率栅格(PG / POG)表达空间状态。
  • 以栅格单元占据概率刻画车辆、道路结构与遮挡造成的不确定性。
  • 比较移除特定 LiDAR 节点前后的概率分布差异,度量节点重要性。
  • 以 KL divergence 与阈值 KL_thres 判断节点的信息贡献水平。
  • 为最小传感器问题(MIN)提供定量、可解释的决策依据。
Sensor Importance ∝ Distribution Difference
measured by KL Divergence
KL_thres — KL divergence threshold  ·  MIN — minimum-sensor problem
04 · Model

Neural Radiance ModelNRM 神经辐射模型

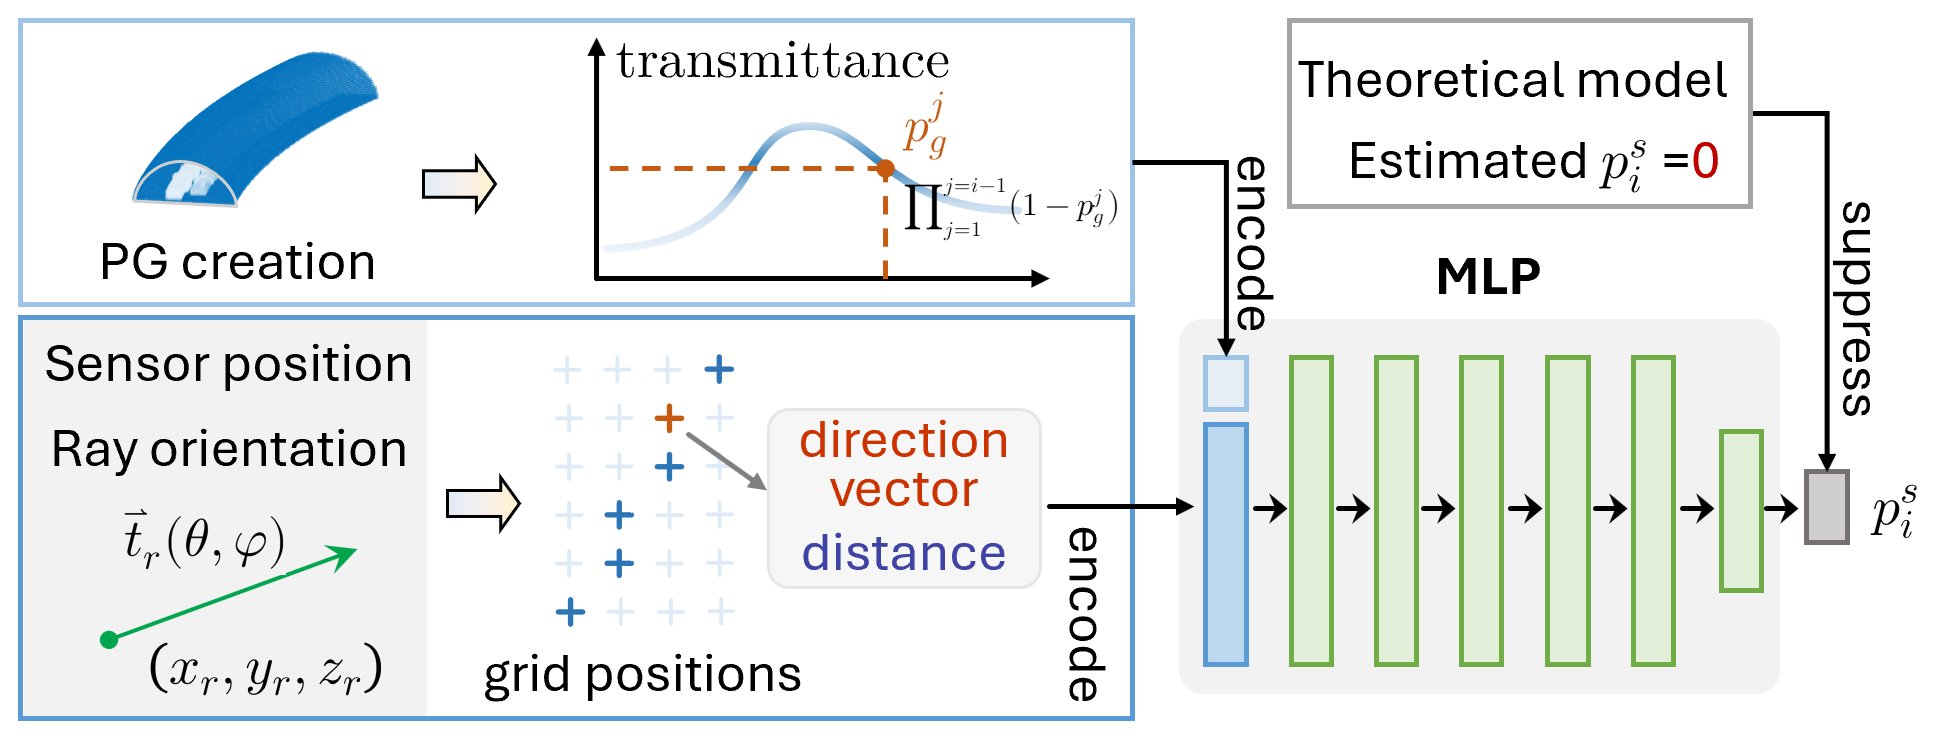
MLP-based neural radiance model architecture NRM
  • 学习并表达复杂隧道场景中的空间辐射 / 可见性特征。
  • 采用多层感知机(MLP)建立位置、方向与场景属性之间的映射。
  • 从连续空间视角刻画感知覆盖、遮挡关系与空间信息变化。
  • 与概率栅格结合,提升动态场景中感知效果评估的精细度。
InputSpatial Position + Viewing Direction
MLPMulti-layer perceptron mapping
OutputRadiance / Density / Visibility Representation
UseScene-aware Sensing Evaluation
05 · Variants

NRM VariantsNRM 模型变体

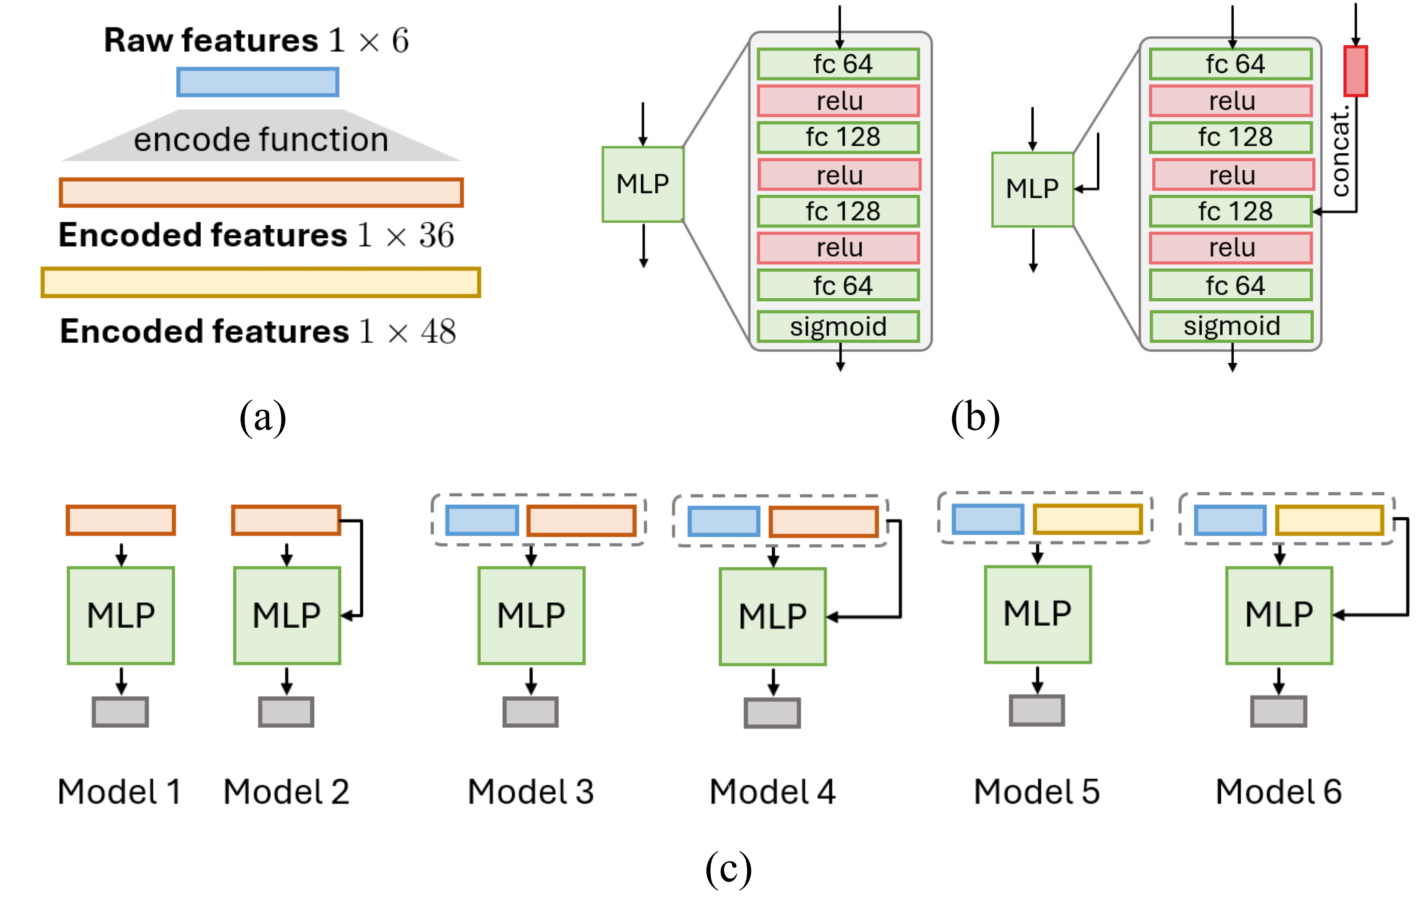
Comparison of neural radiance model variants Variants

模型变体用于适应不同隧道几何与交通条件下的感知建模需求,使场景表征更贴合曲线隧道的遮挡结构与传感器评估目标。

维度标准 NRM面向隧道优化的 NRM 变体
场景表达通用连续场表达强调曲线隧道与遮挡特征
输入信息空间位置与观察方向融合交通、几何和占据状态
目标场景重建传感器布设评估与优化
输出用途辐射 / 密度表达覆盖贡献、信息价值与节点筛选
Experimental Insights

结果分析与优化决策

从感知指标、模型表达能力到优化布设结果,验证所提框架在曲线隧道动态场景中的应用潜力。

Result 01

SM Metric ComparisonSM 指标对比

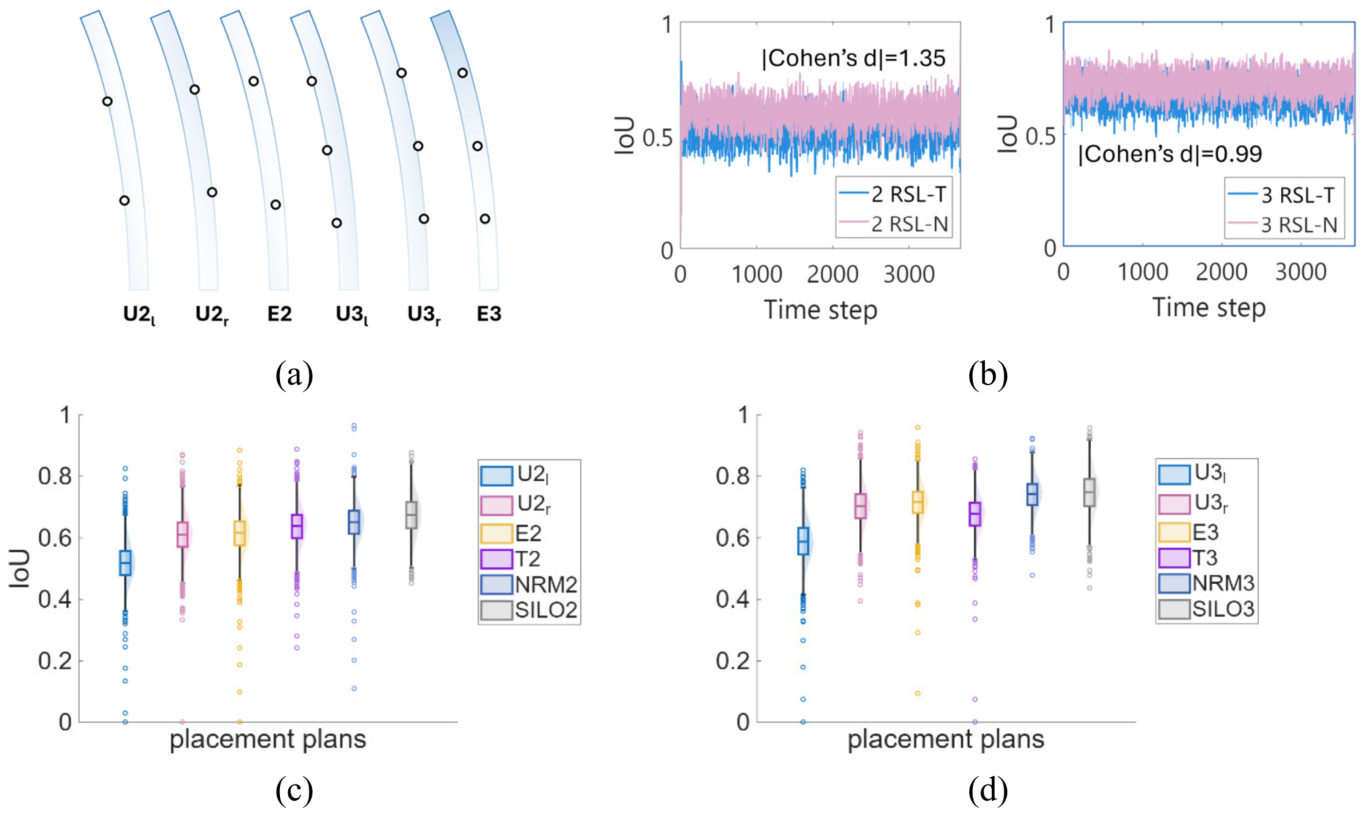
SM metric comparison across placement strategies SM metric

对比不同场景或不同传感器布设策略下的 SM 指标表现,用于反映感知质量、空间覆盖或场景表征能力的变化。该比较展示了概率栅格与 NRM 融合框架对复杂遮挡环境中感知评价的支持作用。

Baseline placement Uniform placement Optimized placement Proposed framework

Note · 图中柱体为示意占位,具体数值以论文原图与统计结果为准(Results to be inserted)。

Result 02

Model Performance Comparison模型结果对比

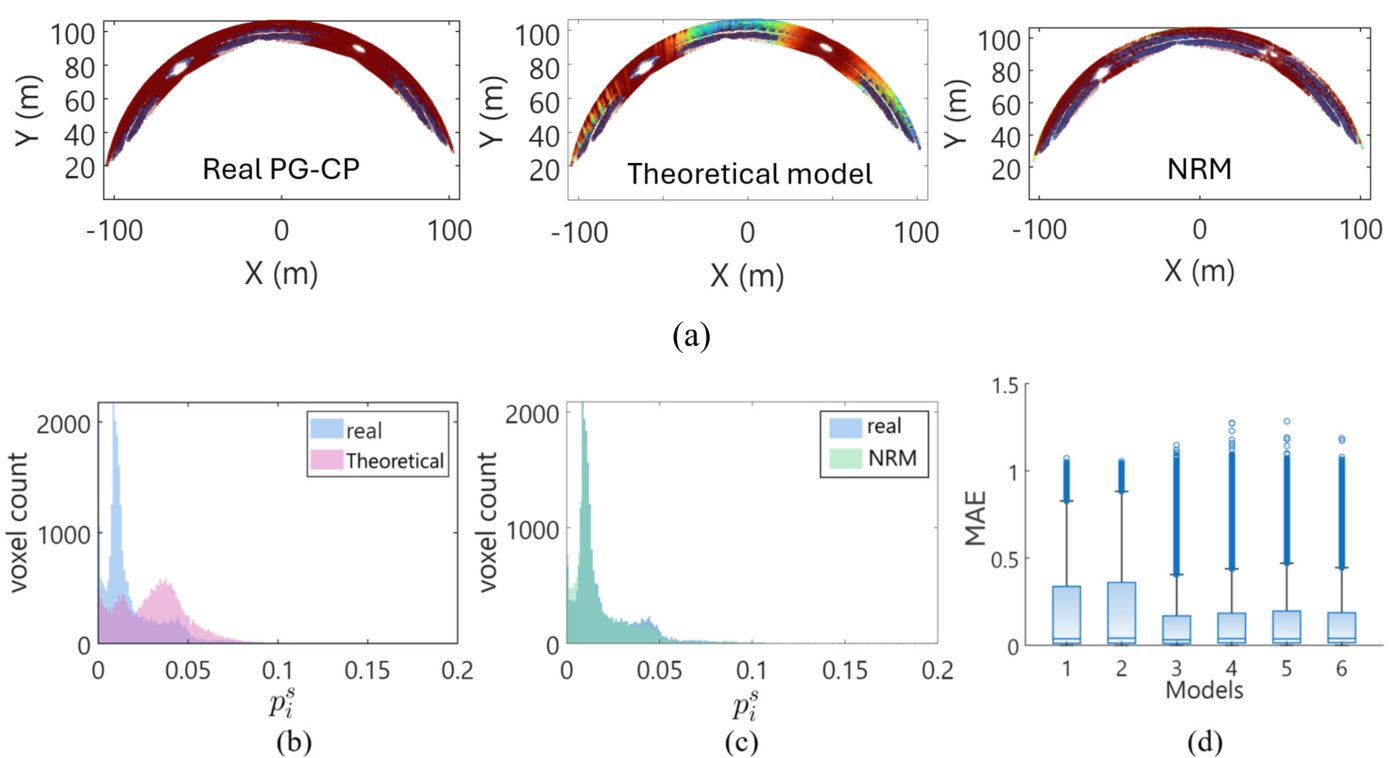
Comparison between conventional representation and the proposed PG plus NRM representation Comparison

通过可视化对比展示传统场景表达与融合概率栅格、神经辐射模型后的场景表达差异。重点突出后者对曲线隧道结构、车辆分布、局部遮挡和感知连续性的刻画能力。

Note · 定性对比说明;具体重建效果与评价指标(如 IoU 曲线与箱线图)请参见论文原图。

Result 03

Optimized RSL Density优化后 RSL 密度分析

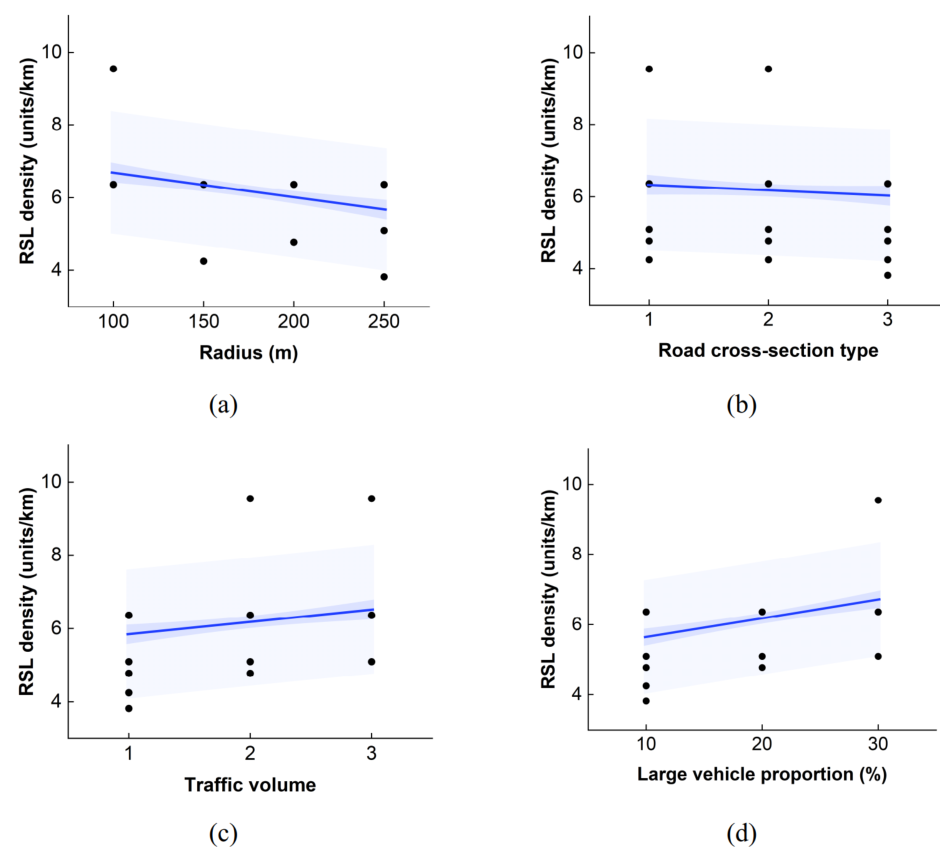
Optimized roadside LiDAR density distribution in curved tunnels Fig. 20

展示优化后的路侧 LiDAR 密度分布特征。重点说明高曲率区段、视距受限区域、交通冲突或遮挡风险较高区域通常需要更高的感知资源配置,而信息冗余区域可减少传感器部署。

High density Medium density Low density
Curve radius Tunnel cross section Traffic volume Large vehicle proportion
Result 04

Node Importance Analysis优化后节点重要性分析

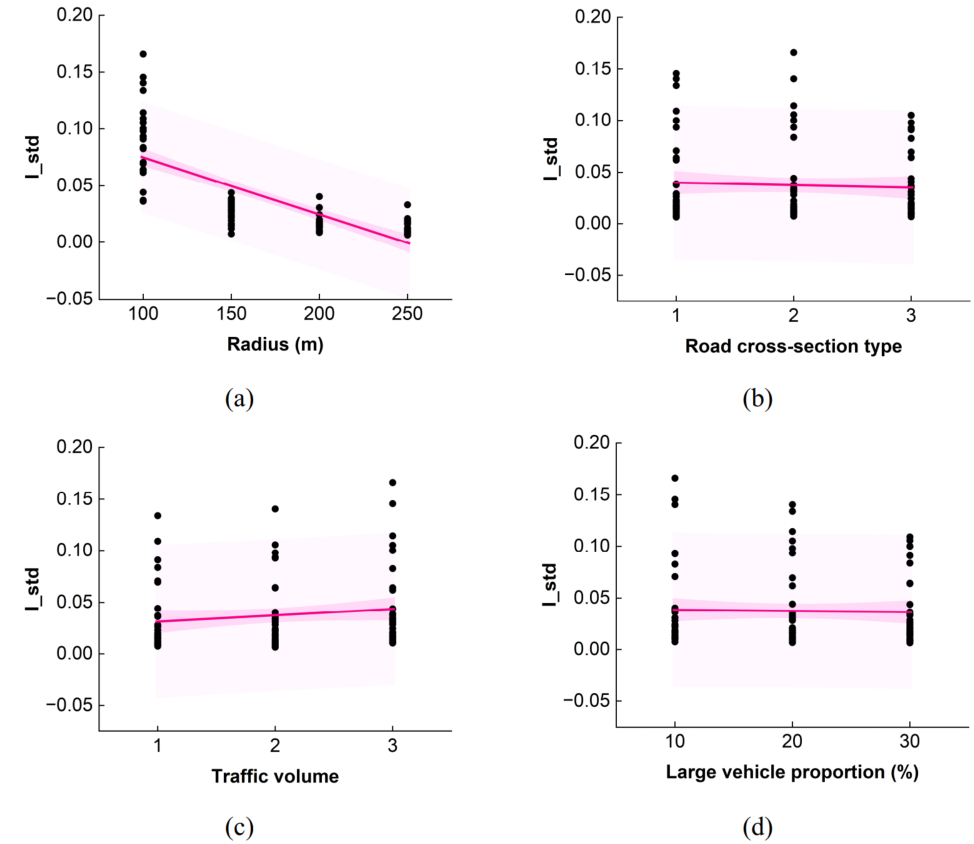
RSL node importance ranking and KL threshold based node selection Importance

基于移除单个传感器节点前后概率分布的变化,通过 KL divergence 量化节点的重要性。高重要性节点承担关键的可见性补偿与信息增益作用;低重要性或冗余节点可在满足 KL_thres 条件下被筛除,以支持最小传感器部署。

Step 1All Candidate RSL Nodes
Step 2Importance Ranking(importance variance)
Step 3KL_thres-based Filtering(node selection)
Step 4Minimum Feasible Sensor Set(minimum-sensor configuration)
Key Conclusions

研究结论与工程启示

面向曲线隧道的路侧感知基础设施,从问题识别、表征方法到优化决策的系统性结论。

01

面向曲线隧道的感知优化需求

曲线几何、洞壁约束和动态车辆遮挡显著影响路侧 LiDAR 的有效覆盖范围,传统均匀或经验式布设难以满足复杂隧道场景的精细化感知需求。

02

概率栅格支持不确定性表达

概率栅格能够将车辆动态、局部遮挡和空间占据状态转化为可量化的概率表达,为传感器覆盖与信息价值评价提供统一基础。

03

NRM 提升连续场景表征能力

神经辐射模型通过连续空间建模增强了对隧道环境、视角变化和遮挡关系的表达能力,可为复杂感知场景下的部署评估提供更精细的支撑。

04

KL 散度实现节点重要性量化

基于 KL 散度阈值评估传感器移除带来的信息变化,可识别高贡献节点与冗余节点,并建立感知性能和部署成本之间的可控权衡。

05

支持最小传感器配置与工程部署

所提框架可为不同曲线半径、交通流量、大型车辆比例和横断面条件下的路侧 LiDAR 配置提供自适应决策依据,支持曲线隧道智能化感知基础设施的高效建设。

Toward adaptive, information-efficient, and scenario-aware roadside sensing for intelligent tunnels.

Outlook · Linking KL divergence with straightforward perception metrics remains a future direction
RSLRoadside LiDAR
PGProbabilistic Grid
POGProbabilistic Occupancy Grid
NRMNeural Radiance Model
NeRFNeural Radiance Field
MLPMulti-Layer Perceptron
VRFSVirtual-Real-Fusion Simulation
KL_thresKL Divergence Threshold
MINMinimum-Sensor Problem
ROIRegion of Interest