01
动态场景重构
Dynamic Scene Reconstruction
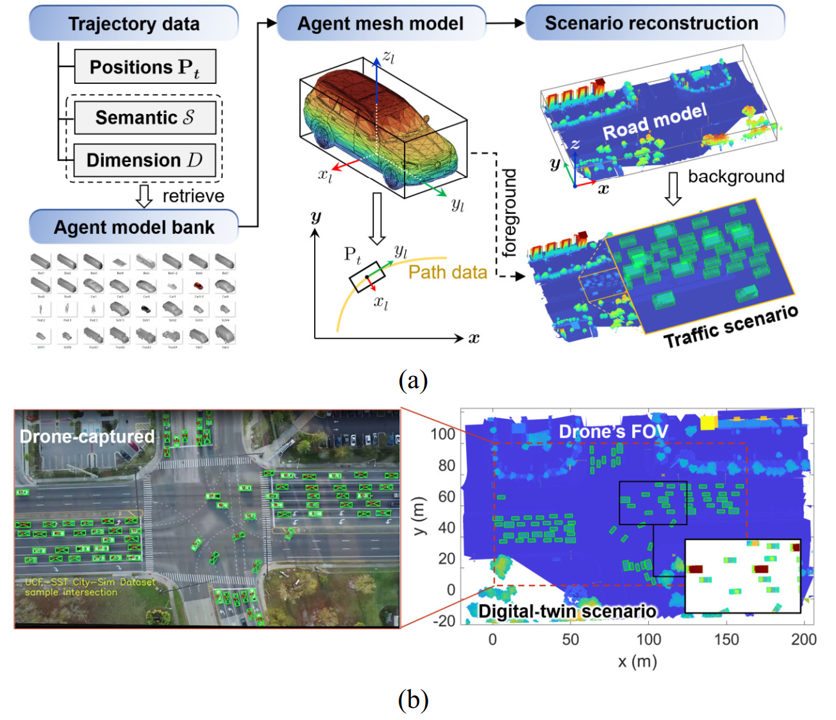
基于交通场景中的车辆轨迹、道路结构和环境要素重建动态交通环境,为路侧 LiDAR 感知仿真提供统一的时空场景基础。该过程保留交通参与者运动状态与道路交互关系。
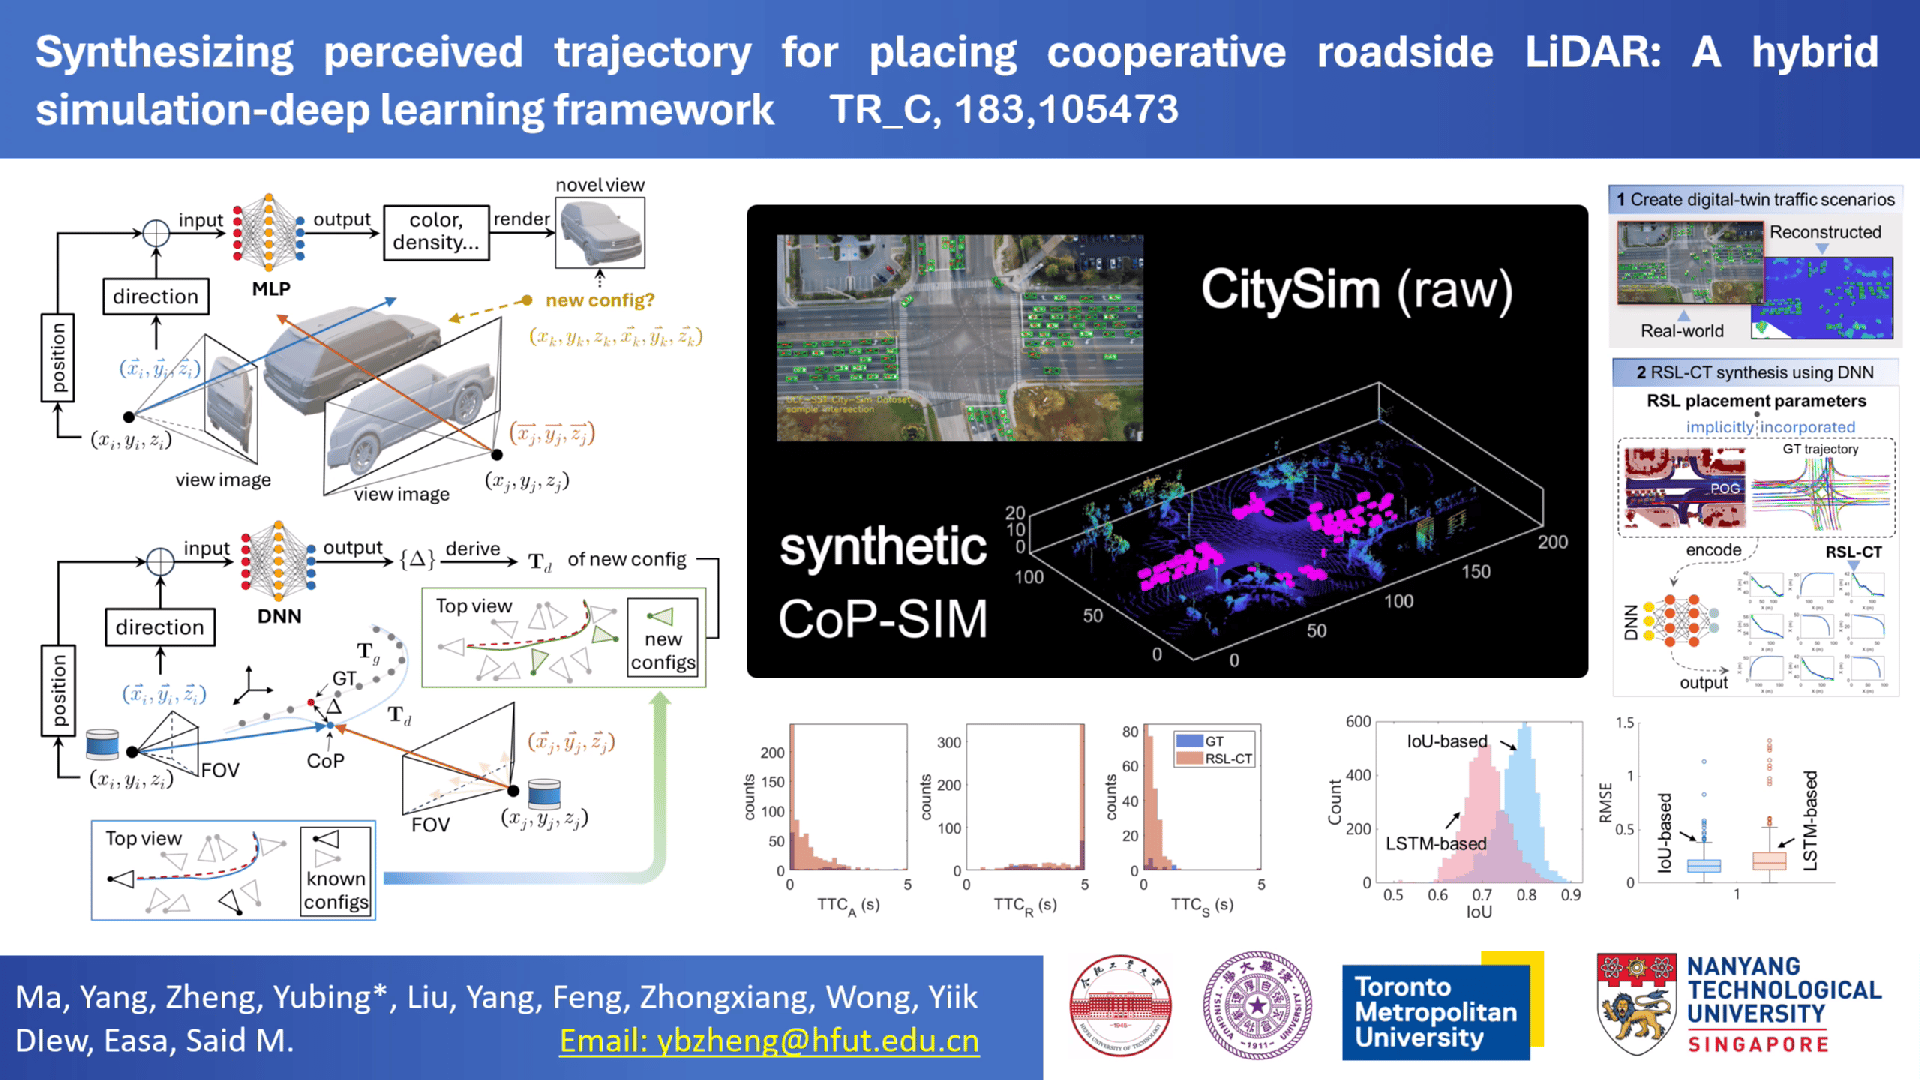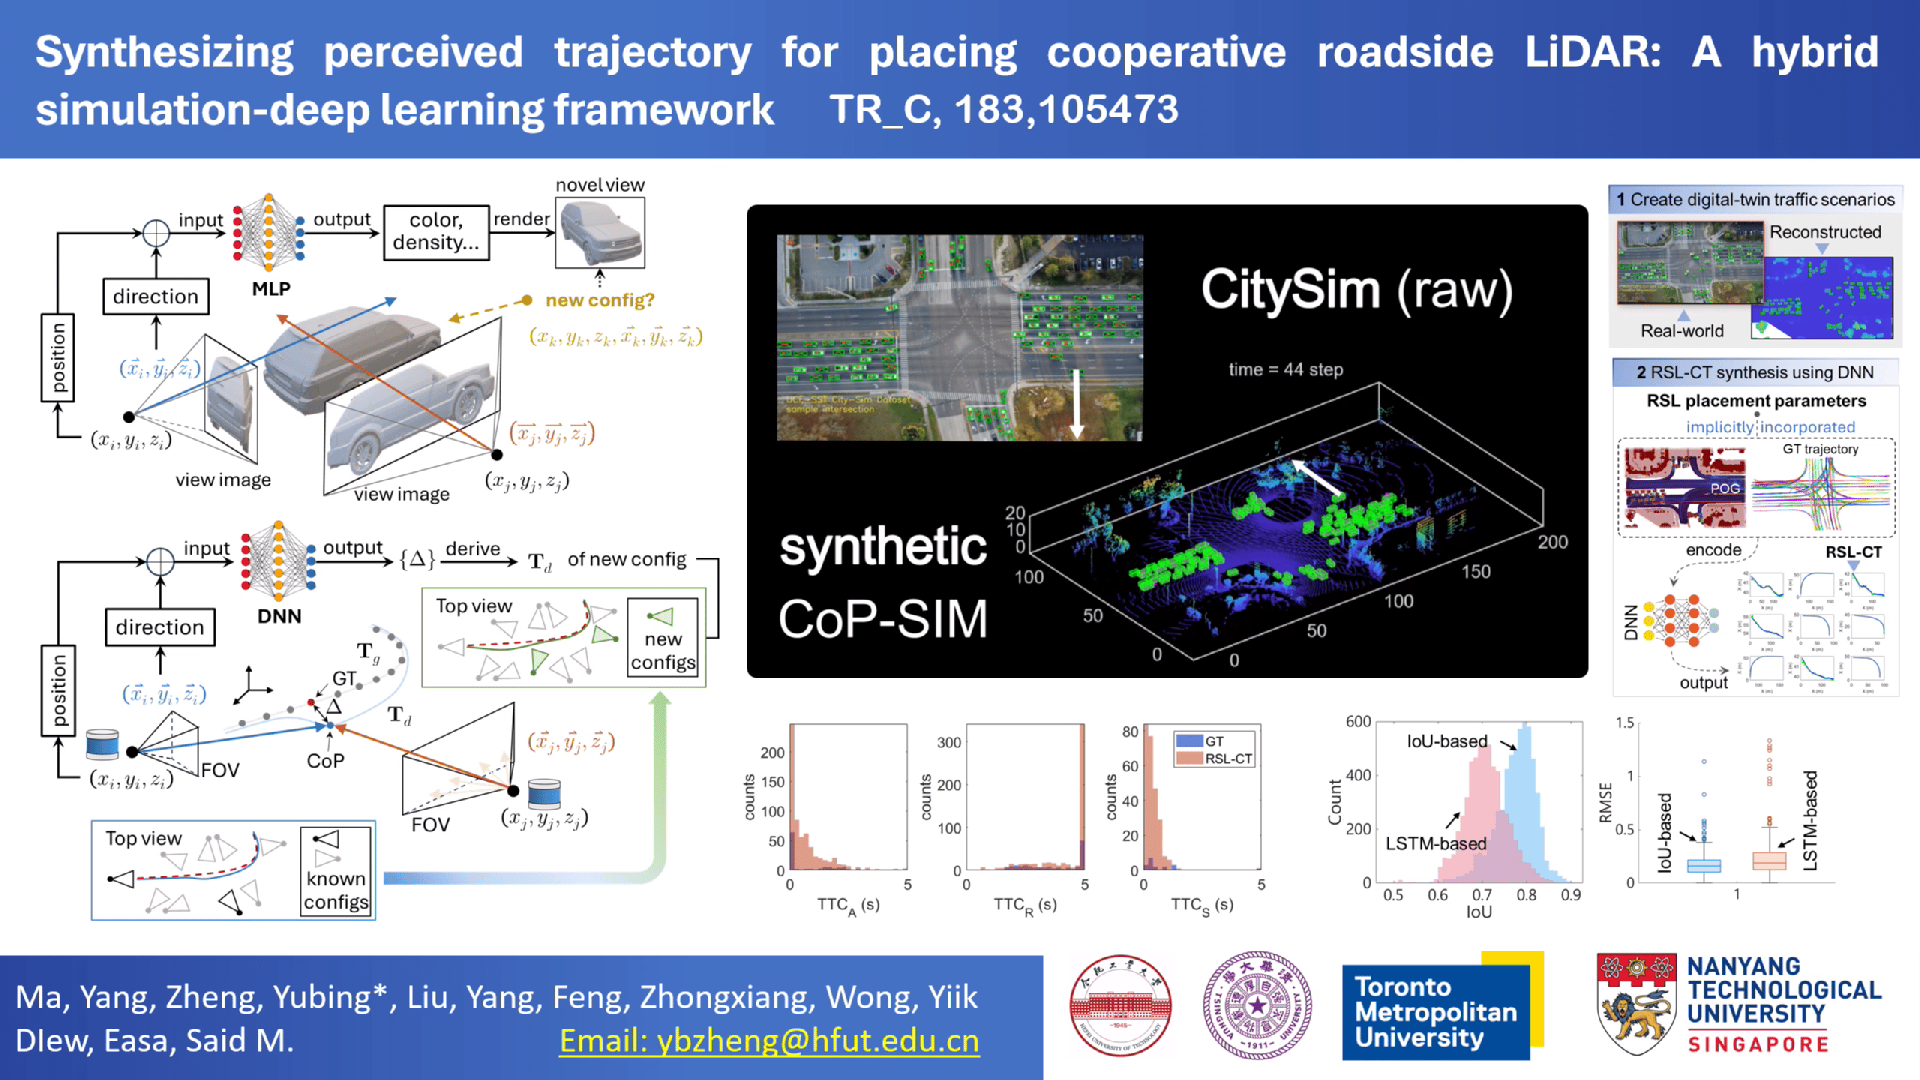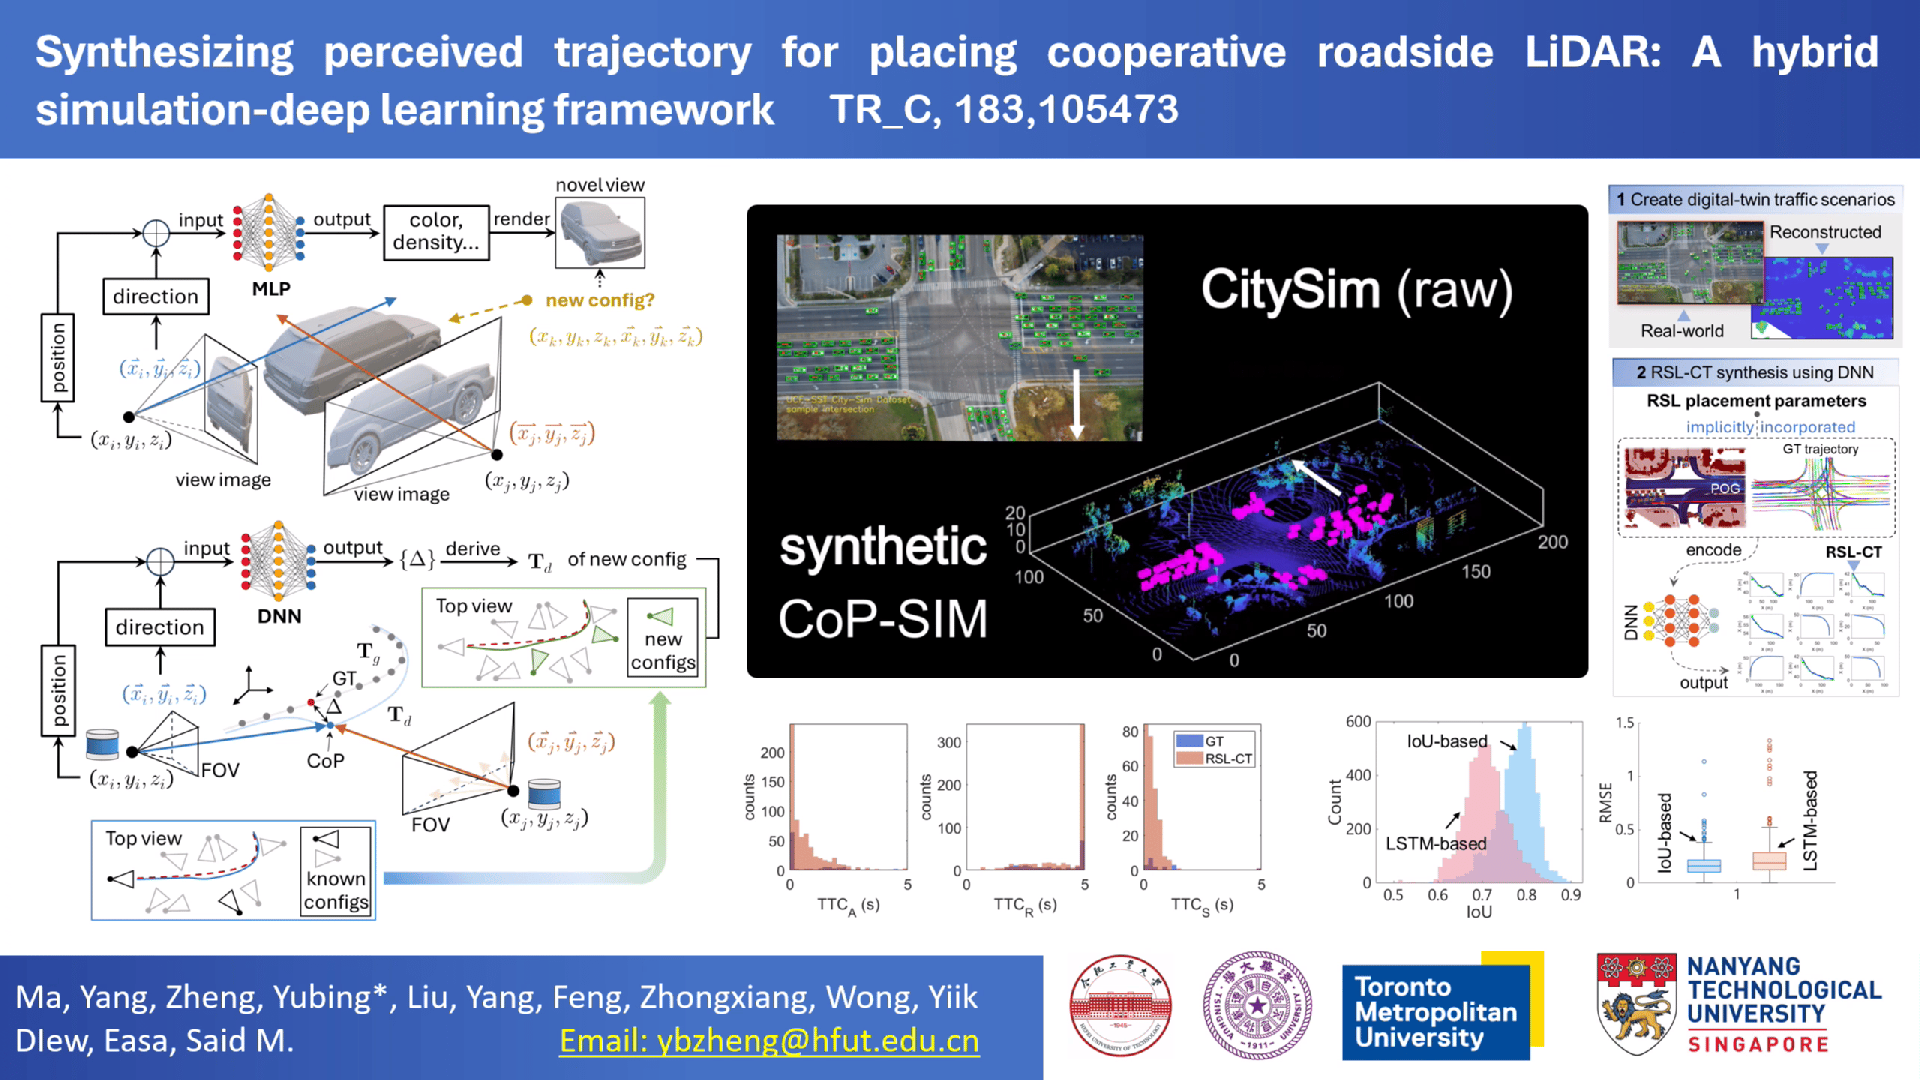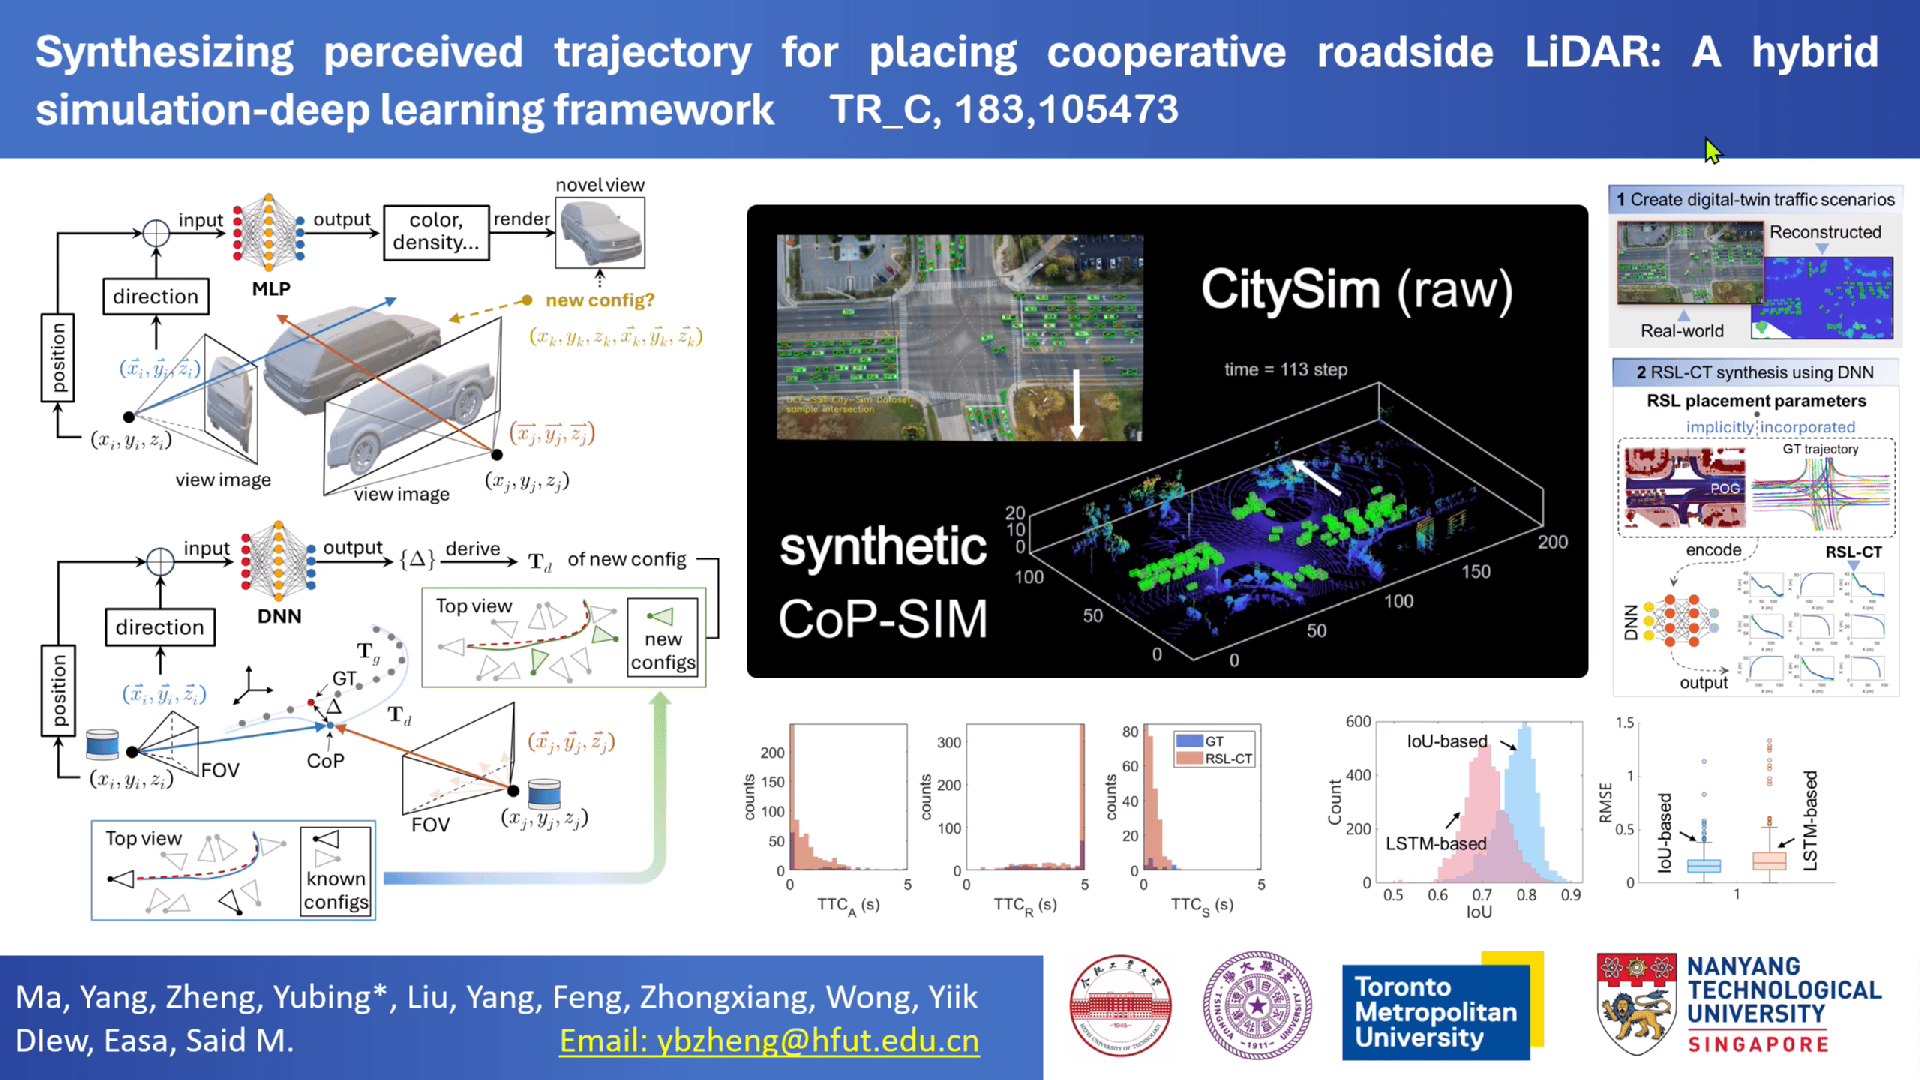
论文核心思想:通过仿真与深度学习结合,快速合成路侧 LiDAR 感知轨迹,并支持面向风险监测的高效部署优化。
TRANSPORTATION RESEARCH PART C · 2026 · Vol.183 · Art.105473
面向协同路侧激光雷达布设的感知轨迹合成:一种混合仿真—深度学习框架
Yang Ma · Yubing Zheng · Yang Liu · Zhongxiang Feng · Said M. Easa · Yiik Diew Wong
本研究提出一种结合高效协同感知仿真与深度神经网络的混合框架,用于合成不同路侧 LiDAR 部署条件下的感知车辆轨迹。该方法通过 CoP-SIM 模拟路侧 LiDAR 的感知过程,采用改进的 ray-tracing 算法提升仿真效率,并利用深度神经网络学习由真实轨迹到路侧 LiDAR 捕获轨迹(RSL-CT)的映射关系。框架以风险交叉熵(RCE)等信息损失特征为输入,预测感知轨迹及风险监测性能,从而减少对大规模逐位置仿真的依赖,为协同车路系统中路侧 LiDAR 的部署与风险监测优化提供高效工具。
本研究以动态交通场景为基础,通过协同感知仿真构建路侧 LiDAR 对交通参与者的观测过程,进一步利用深度神经网络合成感知轨迹,并支持面向风险监测性能的快速部署分析。
动态场景重构
Dynamic Scene Reconstruction
基于交通场景中的车辆轨迹、道路结构和环境要素重建动态交通环境,为路侧 LiDAR 感知仿真提供统一的时空场景基础。该过程保留交通参与者运动状态与道路交互关系。
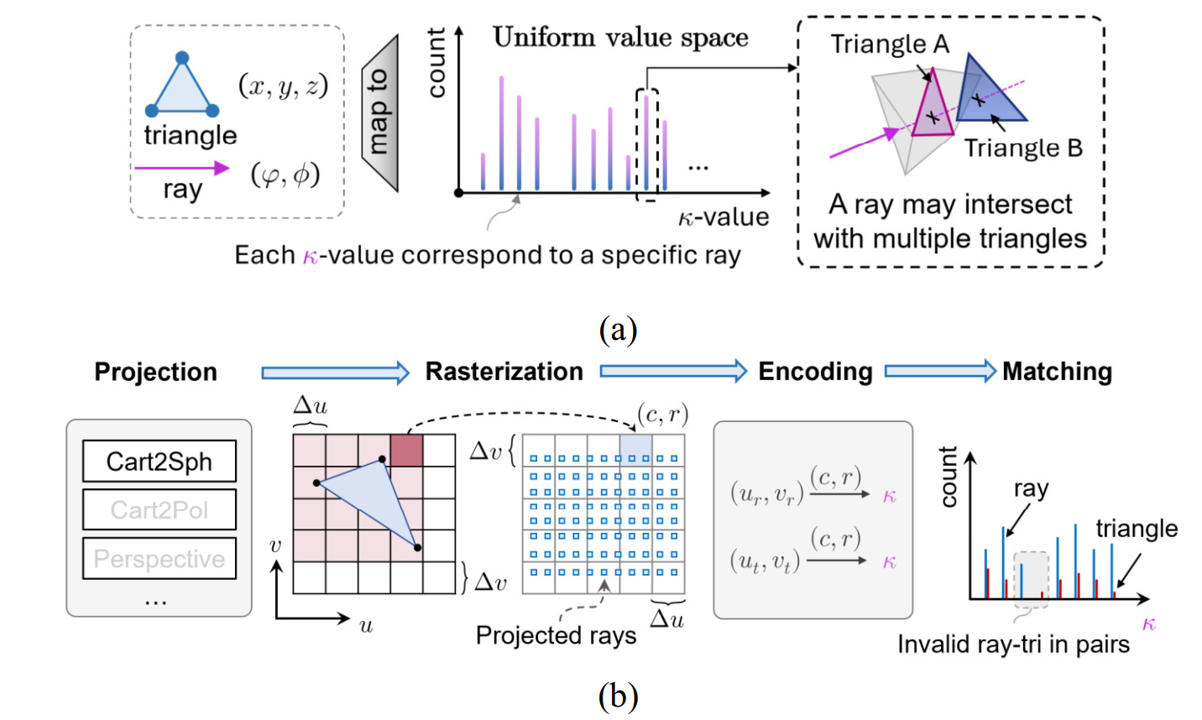
改进 Ray-Tracing 算法
Improved Ray-Tracing Algorithm
采用改进的光线追踪算法模拟路侧 LiDAR 的扫描与遮挡过程,以更高效率估计激光束与动态对象之间的可见性关系。该模块为 CoP-SIM 提供高效的感知数据生成能力。
Efficient LiDAR Visibility Simulation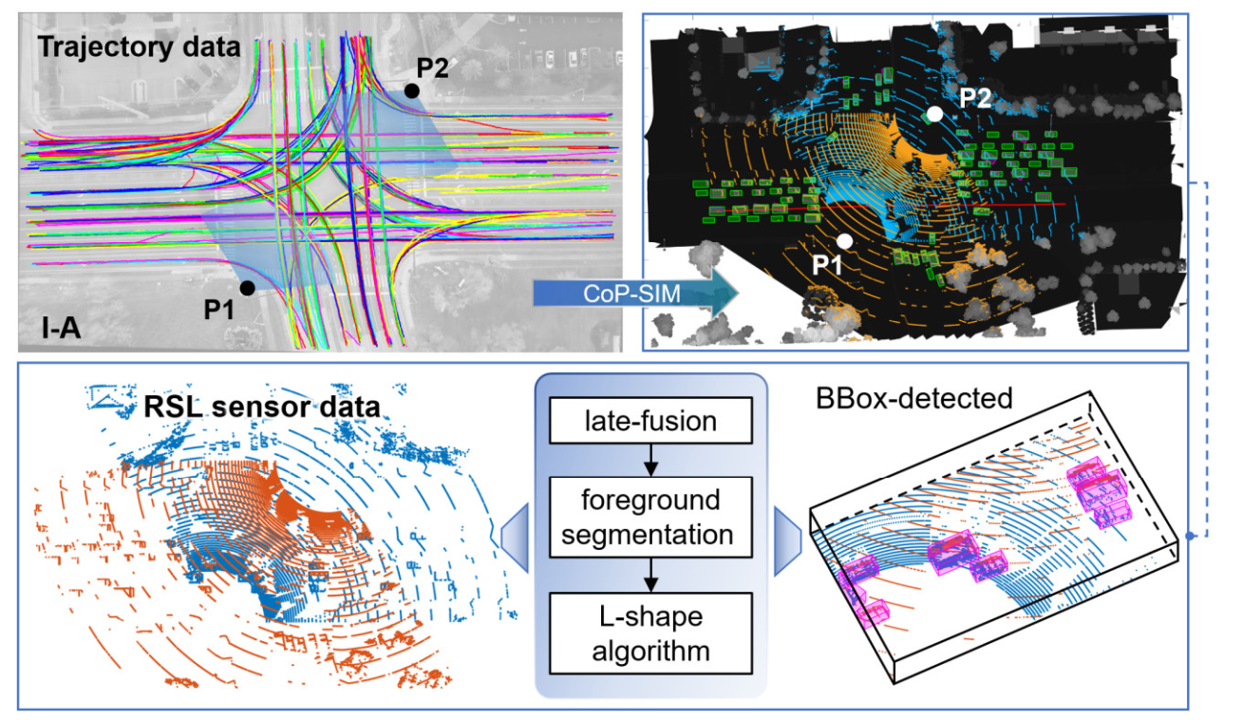
CoP-SIM 示意
Cooperative Perception Simulation
CoP-SIM 用于模拟协同感知环境下路侧 LiDAR 对交通参与者的观测结果,生成不同部署位置、视场范围与遮挡条件下的 RSL-captured trajectories(RSL-CT)。
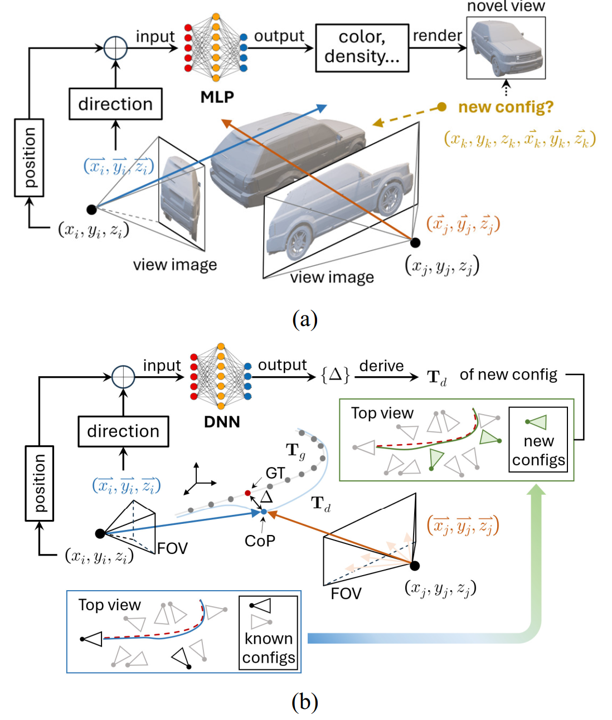
轨迹合成思想(类比 NeRF)
Trajectory Synthesis Inspired by NeRF
借鉴 Neural Radiance Fields(NeRF)"由观测条件推断场景表征"的思想,将路侧 LiDAR 的位置与环境信息映射为感知轨迹表征。深度神经网络学习真实轨迹与感知轨迹之间的非线性映射关系。
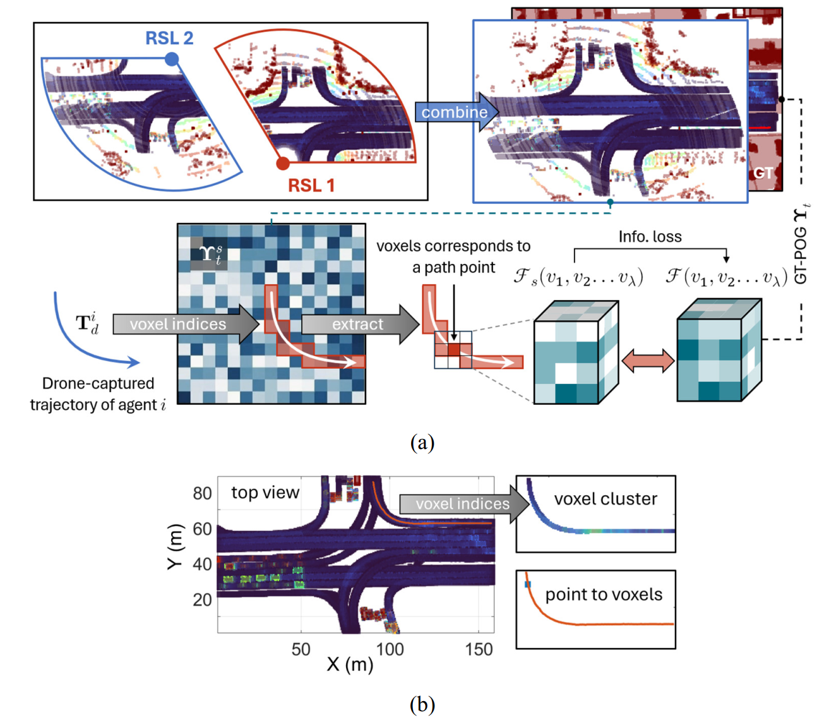
信息损失计算
Information Loss Computation
通过比较 Ground Truth(GT)与路侧 LiDAR 捕获轨迹(RSL-CT)之间的差异,构建反映感知信息缺失的特征。风险交叉熵(RCE)等指标可作为深度神经网络输入,用于关联感知退化与风险监测能力。
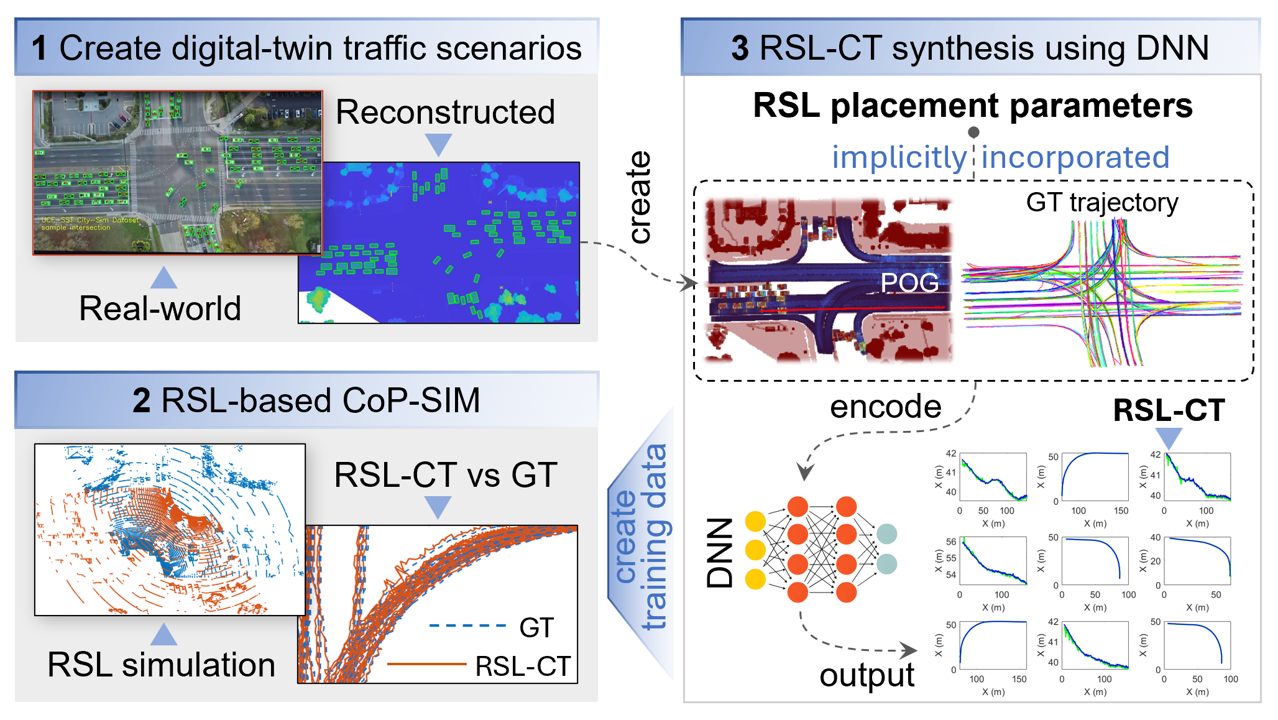
DNN 感知轨迹预测
DNN-based Perceived Trajectory Prediction
利用深度神经网络,以部署配置和信息损失相关特征为输入,快速预测不同路侧 LiDAR 位置下的感知轨迹及其风险监测表现,从而降低传统仿真优化的计算成本。
实验结果表明,CoP-SIM 能够有效模拟路侧 LiDAR 感知过程;基于深度学习的轨迹合成方法可在较低计算开销下预测感知轨迹与风险监测表现,并支持路侧 LiDAR 布设方案的快速比较与优化。
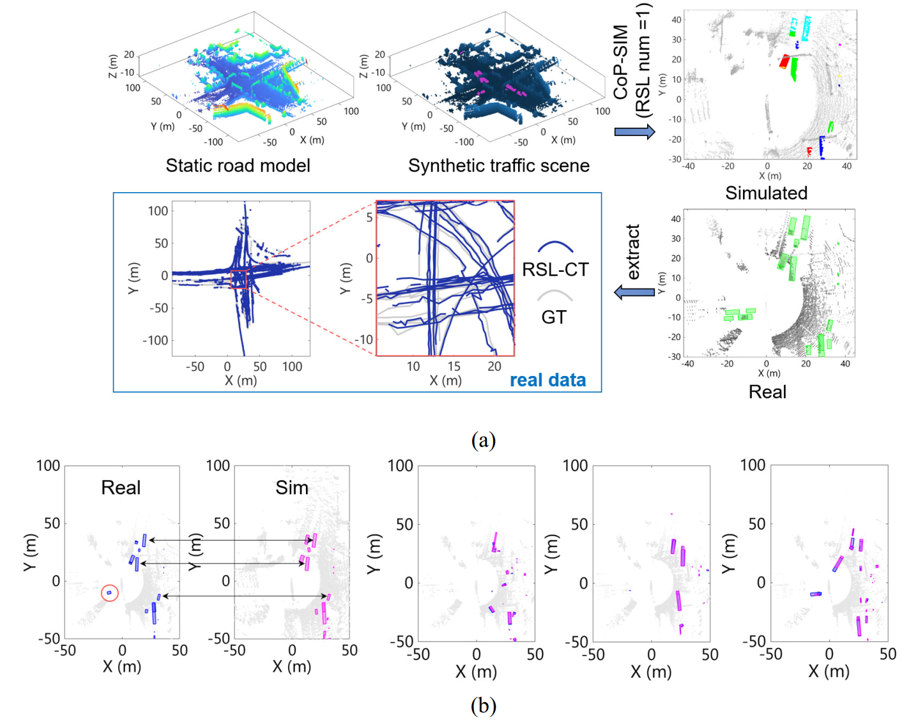
CoP-SIM 验证
CoP-SIM Validation
展示 CoP-SIM 生成结果与参考数据之间的验证关系,用于说明所构建协同感知仿真能够合理表征路侧 LiDAR 的观测过程与动态场景感知特征。
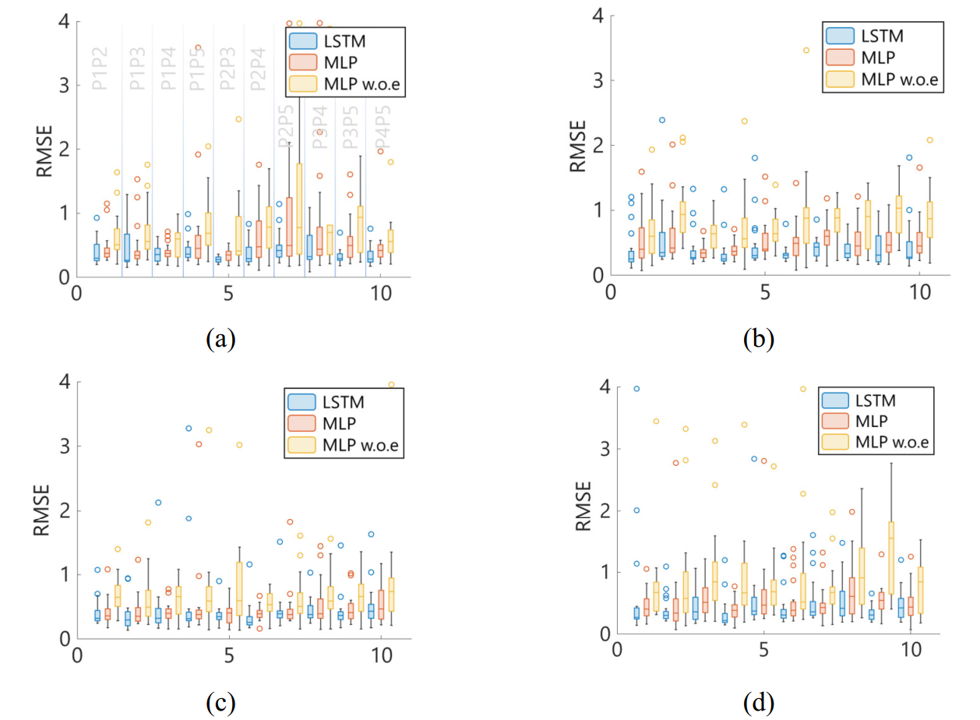
轨迹合成对比
Synthesized vs. Real Perceived Trajectories
展示深度网络合成的感知轨迹与真实或仿真获得的 RSL-CT 之间的对比结果,体现模型对不同感知条件下轨迹变化与信息缺失特征的拟合能力。
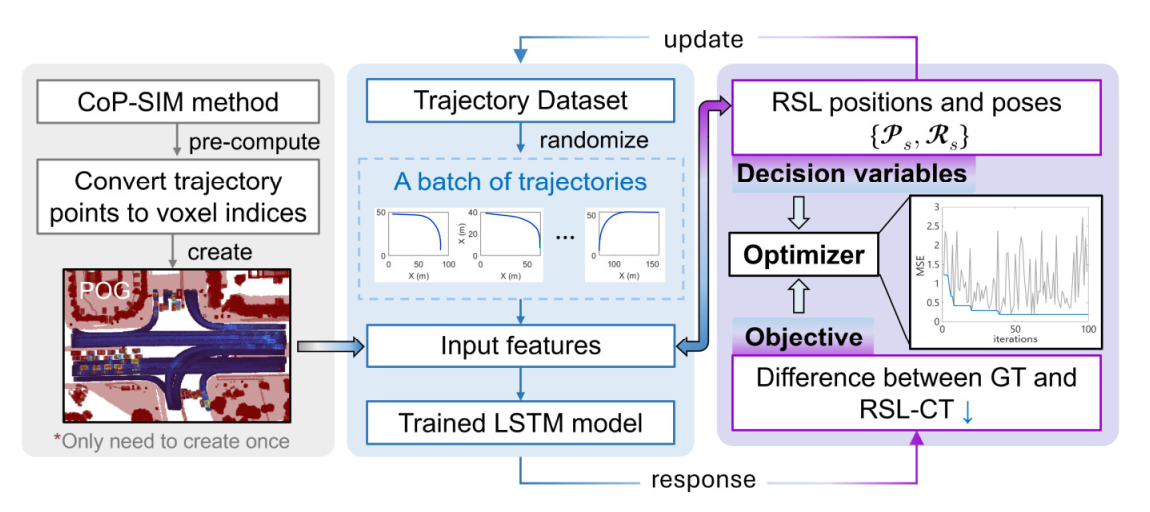
优化框架
LiDAR Placement Optimization Framework
将感知轨迹合成模型嵌入路侧 LiDAR 布设分析过程,能够在候选位置空间中快速预估风险监测性能,减少逐一执行高成本仿真的需求。
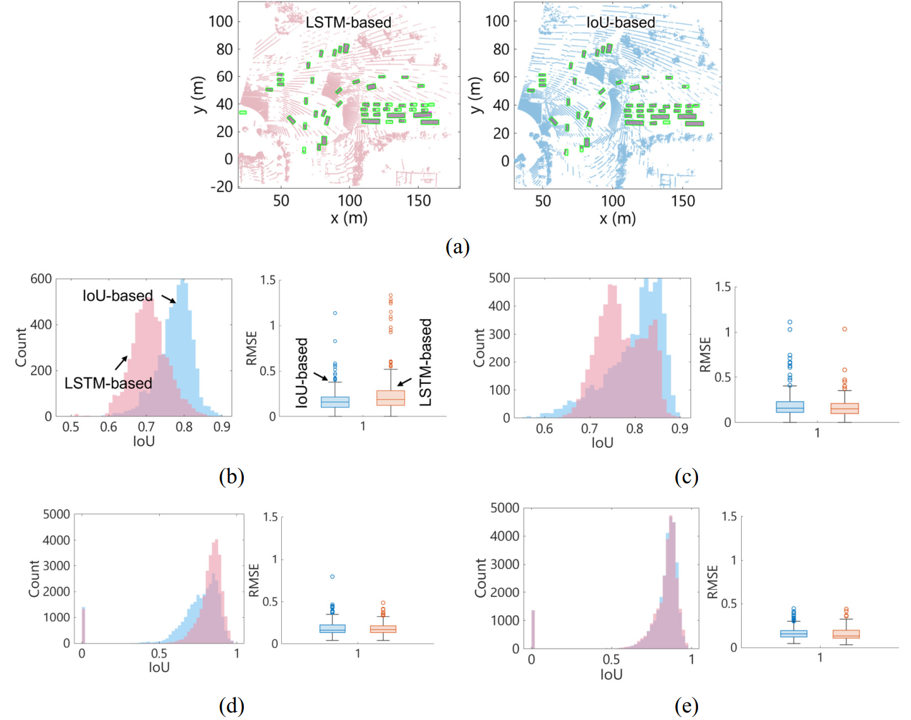
不同方法结果对比
Comparison Across Methods
对比仿真方法、传统优化策略与 DNN 合成方法在感知轨迹预测、风险监测性能预估及计算效率方面的表现,突出混合仿真—深度学习框架在部署评估中的应用潜力。
提出混合框架
提出了融合协同感知仿真与深度神经网络的混合框架,用于合成不同路侧 LiDAR 配置下的感知车辆轨迹。
高效模拟感知过程
改进的 ray-tracing 算法支持高效模拟路侧 LiDAR 的扫描、遮挡与可见性关系,为动态交通场景中的 CoP-SIM 提供计算基础。
感知轨迹可被有效预测
深度学习模型能够学习真实轨迹、部署条件与信息损失之间的关系,并快速预测路侧 LiDAR 捕获轨迹及其感知退化特征。
服务风险监测与部署优化
基于合成感知轨迹的风险监测性能预估,可辅助比较不同 RSL 布设位置,为协同车路系统的风险监测优化提供决策支持。
计算效率优势与未来工作
相较于逐位置高保真仿真,DNN 合成方法有望显著降低部署分析成本;未来可扩展至更多 LiDAR 类型、更多场景及现场实测验证。
图片待替换